
Interrupt trong PLC là cơ chế cho phép bộ điều khiển thực hiện một chương trình hoặc tác vụ được liên kết với một sự kiện cụ thể, thay vì chỉ chờ đến lượt xử lý trong chương trình tuần hoàn chính. Sự kiện này có thể đến từ phần cứng như cạnh lên của cảm biến, bộ đếm tốc độ cao đạt giá trị đặt trước, hoặc từ lịch thời gian như một tác vụ định kỳ mỗi 10 ms.
Trong hệ thống PLC thông thường, CPU thực hiện chương trình theo chu kỳ quét. Nếu sự kiện xuất hiện trong lúc CPU đang thực thi chương trình chính, việc xử lý có thể phải chờ đến khi dữ liệu đầu vào được cập nhật và phần logic liên quan được thực thi.
Cơ chế Interrupt giúp rút ngắn hoặc kiểm soát thời gian bắt đầu xử lý một số sự kiện quan trọng bằng cách kích hoạt chương trình chuyên dụng. Khi sự kiện ngắt có mức ưu tiên thích hợp, CPU có thể tạm dừng tác vụ ưu tiên thấp, thực thi chương trình xử lý ngắt rồi quay lại chương trình trước đó.
Tuy nhiên, Interrupt không đồng nghĩa với phản ứng tức thời tuyệt đối. Từ khi tín hiệu vật lý thay đổi đến khi lệnh điều khiển được đưa ra, hệ thống vẫn có độ trễ từ cảm biến, mạch đầu vào, truyền thông I/O, cơ chế lập lịch, thời gian thực thi chương trình và ngõ ra.
Đặc biệt, việc sử dụng quá nhiều Interrupt hoặc viết chương trình ngắt quá dài có thể làm tăng tải CPU, kéo dài Scan Time, tạo Jitter, làm trễ các tác vụ khác và thậm chí gây mất sự kiện.
Vì vậy, Interrupt phải được thiết kế như một phần của kiến trúc điều khiển thời gian thực, có tính toán mức ưu tiên, tần suất kích hoạt, thời gian thực thi và giới hạn phần cứng cụ thể.
1. Tổng quan về Interrupt trong PLC
1.1. Interrupt là gì?
Interrupt, hay ngắt, là cơ chế xử lý một sự kiện được xác định bởi phần cứng hoặc hệ thống điều hành của PLC.
Khi sự kiện xảy ra, CPU có thể kích hoạt một chương trình liên quan để xử lý.
Ví dụ, một cảm biến phát hiện sản phẩm di chuyển đến vị trí cần ghi nhận. Thay vì chỉ kiểm tra trạng thái cảm biến trong OB1, kỹ sư có thể cấu hình một ngõ vào hỗ trợ Hardware Interrupt để tạo sự kiện khi xuất hiện cạnh lên.
Khi điều kiện ngắt hợp lệ, CPU xử lý Organization Block hoặc Event Task đã được liên kết.
1.2. Vì sao PLC cần sử dụng Interrupt?
Trong chương trình tuần hoàn, thời điểm xử lý một sự kiện phụ thuộc vào chu kỳ lấy mẫu và vị trí thực thi logic.
Nếu một chương trình có Scan Time khoảng 20 ms, việc chờ đến lượt chương trình chính có thể không phù hợp với sự kiện đòi hỏi xử lý sớm.
Interrupt giúp tổ chức những tác vụ này theo điều kiện kích hoạt riêng.
Các ứng dụng thường gặp gồm:
-
Ghi nhận sự kiện cảm biến quan trọng.
-
Xử lý tín hiệu phần cứng theo cạnh lên hoặc cạnh xuống.
-
Gọi thuật toán PID theo chu kỳ định kỳ.
-
Đọc dữ liệu quá trình theo lịch thời gian.
-
Xử lý sự kiện High-Speed Counter đạt ngưỡng.
-
Ghi nhận mốc thời gian của một sự kiện.
-
Thực hiện các tác vụ truyền động được nền tảng hỗ trợ.
-
Xử lý một số sự kiện chẩn đoán của CPU hoặc module.
1.3. Interrupt có làm ngừng chương trình chính không?
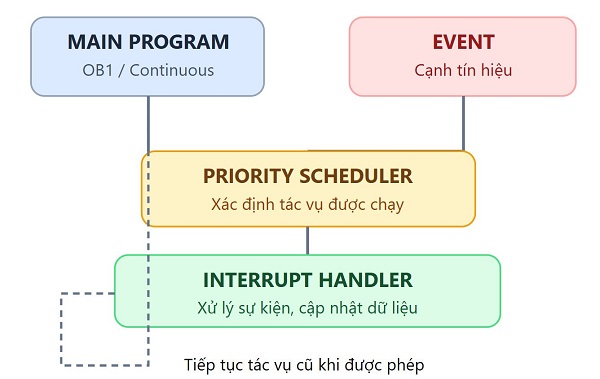
Khi một tác vụ ngắt có mức ưu tiên cao hơn được phép ngắt tác vụ hiện tại, CPU tạm dừng chương trình đang thực thi.
Sau khi chương trình ngắt kết thúc, CPU tiếp tục thực thi tác vụ bị gián đoạn theo quy tắc lập lịch.
Đây là cơ chế preemption, tức xử lý tác vụ ưu tiên cao trước.
Tuy nhiên, không phải tất cả PLC đều cho phép mọi Interrupt ngắt lồng nhau. Một số nền tảng hoặc cấu hình yêu cầu chương trình ngắt hiện tại hoàn thành trước khi xử lý sự kiện ngắt tiếp theo.
Ví dụ, trên Siemens S7-1200, khả năng ngắt một OB đang chạy phụ thuộc phiên bản firmware và cấu hình Interruptible/Non-interruptible. (Tham khảo thêm>>>)
1.4. Sơ đồ hoạt động của Interrupt
1.5. Interrupt và PLC Scan Cycle khác nhau như thế nào?
| Tiêu chí | Chương trình quét | Interrupt |
|---|---|---|
| Điều kiện thực thi | Theo chu kỳ chương trình | Theo sự kiện hoặc lịch riêng |
| Thời điểm bắt đầu | Theo trình tự CPU | Khi sự kiện được lập lịch xử lý |
| Mức ưu tiên | Thường thấp hơn tác vụ ngắt | Phụ thuộc loại và cấu hình |
| Thời gian phản ứng | Phụ thuộc Scan Cycle và I/O | Phụ thuộc Interrupt Latency và I/O |
| Ứng dụng | Điều khiển tuần tự thông thường | Sự kiện quan trọng hoặc định kỳ |
| Rủi ro | Chu kỳ quét quá dài | Tải ngắt lớn, Jitter, mất sự kiện |
Interrupt không thay thế hoàn toàn chương trình quét. Trong một hệ thống PLC, hai cơ chế thường được phối hợp để tối ưu tính rõ ràng, hiệu suất và thời gian đáp ứng.
Internal Link Bài 05: Chu kỳ quét PLC – Scan Time, Process Image và Response Time
2. Phân loại Interrupt trong PLC
2.1. Hardware Interrupt – Ngắt phần cứng
Hardware Interrupt là sự kiện do phần cứng hoặc module I/O phát sinh, chẳng hạn tín hiệu DI chuyển trạng thái hoặc HSC đạt ngưỡng.
Khi phần cứng phát sự kiện hợp lệ, CPU xử lý khối chương trình đã được liên kết theo cơ chế ưu tiên.
Hardware Interrupt phù hợp với các sự kiện không xảy ra liên tục với tần suất quá lớn nhưng cần phản ứng có kiểm soát.
2.2. Cyclic Interrupt – Ngắt định kỳ
Cyclic Interrupt là chương trình được kích hoạt theo khoảng thời gian cố định đã cấu hình, chẳng hạn mỗi 5 ms, 10 ms hoặc 100 ms.
Loại ngắt này thích hợp với thuật toán cần chu kỳ xử lý tương đối ổn định.
Ví dụ, một thuật toán PID có thể được gọi mỗi 20 ms thay vì gọi trong chương trình OB1 với Scan Time biến thiên.
2.3. Time-Delay Interrupt – Ngắt trễ thời gian
Time-Delay Interrupt được kích hoạt sau một khoảng thời gian đã được thiết lập kể từ sự kiện hoặc thao tác lập lịch.
Khác với TON thông thường trong chương trình chu kỳ, đây là cơ chế kích hoạt một OB theo sự kiện thời gian của hệ thống.
Khả năng cấu hình và cách kích hoạt phải được xác nhận theo CPU.
2.4. Time-of-Day Interrupt – Ngắt theo thời gian đồng hồ
Time-of-Day Interrupt được dùng khi một chương trình cần thực thi vào thời điểm được xác định bằng đồng hồ hệ thống.
Ví dụ, vào thời điểm chuyển ca, chương trình thực hiện một tác vụ thống kê hoặc chuyển trạng thái dữ liệu theo kế hoạch.
Để sử dụng chính xác cần bảo đảm đồng hồ PLC được cấu hình và đồng bộ phù hợp.
2.5. Diagnostic Interrupt – Ngắt chẩn đoán
Một số module hoặc CPU có thể tạo sự kiện khi phát hiện lỗi chẩn đoán.
Ví dụ:
-
Mất nguồn hoặc lỗi một nhóm module.
-
Lỗi kênh Analog.
-
Module bị tháo hoặc gắn lại.
-
Lỗi truyền thông phần cứng.
-
Lỗi thời gian thực thi chương trình.
Các sự kiện này giúp chương trình ghi nhận lỗi và đưa ra hành vi phù hợp.
2.6. Motion và Synchronous Interrupt
Một số CPU hỗ trợ các tác vụ đặc biệt phục vụ Motion Control hoặc cập nhật I/O đồng bộ.
Đối với Siemens S7-1500, danh sách Organization Block còn bao gồm những loại OB liên quan Motion như MC-Servo, MC-Interpolator và Synchronous Cycle, tùy khả năng CPU. (Tham khảo thêm>>>)
Những tác vụ này không nên được coi là Hardware Interrupt DI thông thường.
2.7. Bảng tổng hợp các loại Interrupt
| Loại ngắt | Nguồn kích hoạt | Ví dụ ứng dụng |
|---|---|---|
| Hardware | Sự kiện phần cứng | Cảm biến cạnh lên |
| Cyclic | Chu kỳ thời gian | PID, lấy mẫu |
| Time Delay | Hết khoảng trễ lập lịch | Thực thi tác vụ sau trì hoãn |
| Time of Day | Đồng hồ hệ thống | Công việc theo lịch |
| Diagnostic | Sự kiện lỗi thiết bị | Chẩn đoán module |
| Motion/Synchronous | Lịch đồng bộ chuyên dụng | Điều khiển chuyển động |
3. Hardware Interrupt PLC – Nguyên lý ngắt phần cứng
3.1. Hardware Interrupt hoạt động như thế nào?
Hardware Interrupt bắt đầu từ một sự kiện được phần cứng hỗ trợ phát hiện.
Ví dụ, một cảm biến quang tạo cạnh lên:
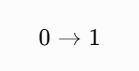
Module Input phát hiện cạnh này theo cấu hình, sau đó phát yêu cầu ngắt đến CPU.
Hệ điều hành CPU xác định sự kiện tương ứng, kiểm tra mức ưu tiên và gọi chương trình xử lý ngắt khi được phép.
Quá trình gồm:
-
Tín hiệu vật lý thay đổi.
-
Mạch Input nhận biết và lọc tín hiệu.
-
Module phát sự kiện Interrupt.
-
CPU tiếp nhận và lập lịch sự kiện.
-
Chương trình ngắt được thực thi.
-
Kết quả được ghi vào dữ liệu hoặc cơ chế Output phù hợp.
-
CPU tiếp tục các tác vụ khác.
3.2. Sơ đồ thời gian Hardware Interrupt
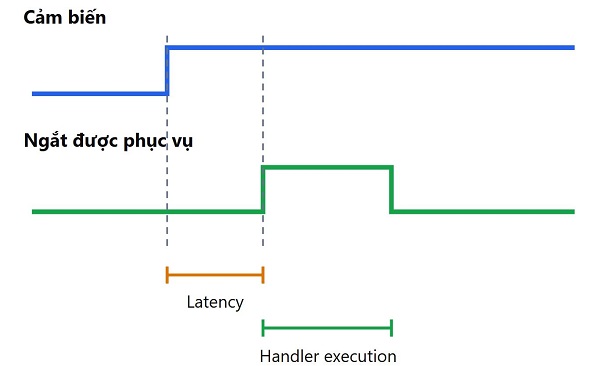
Cần chú ý rằng khoảng từ tín hiệu vật lý đến khi CPU nhận được sự kiện có thể bao gồm thời gian đáp ứng của cảm biến, Input Filter và module.
Để đo chính xác Interrupt Latency, phải xác định điểm bắt đầu đo là cạnh vật lý, sự kiện tại module hay yêu cầu ngắt đã đến CPU.
3.3. Hardware Interrupt khác với R_TRIG như thế nào?
R_TRIG là khối phát hiện cạnh trong chương trình.
Nếu xung vật lý xảy ra hoàn toàn giữa hai lần lấy mẫu Input, R_TRIG dùng Input Image có thể không thấy xung.
Hardware Interrupt có thể phát sự kiện trực tiếp từ phần cứng được hỗ trợ, giảm sự phụ thuộc vào việc chương trình chính phải nhìn thấy trạng thái Input tại thời điểm quét.
Tuy nhiên, Hardware Interrupt vẫn chịu ảnh hưởng từ bộ lọc, giới hạn phần cứng và khả năng tiếp nhận sự kiện.
3.4. Cấu hình Hardware Interrupt trên Siemens S7-1500
Với một module DI hỗ trợ chức năng, quy trình tổng quát trong TIA Portal gồm:
-
Thêm CPU và module Input hỗ trợ Hardware Interrupt.
-
Chọn kênh DI cần xử lý.
-
Bật chức năng phát hiện cạnh lên hoặc cạnh xuống.
-
Đặt tên sự kiện.
-
Gán hoặc tạo một Hardware Interrupt OB.
-
Cấu hình mức ưu tiên khi phù hợp.
-
Viết chương trình xử lý trong OB.
-
Download và kiểm thử thời gian đáp ứng.
Trong ví dụ chính thức của Siemens, module DI 16x24VDC HF có thể được cấu hình phát sự kiện khi kênh xuất hiện cạnh lên, sau đó liên kết đến Hardware Interrupt OB. (Tham khảo thêm>>>)
3.5. Hardware Interrupt OB40 là gì?
Trên S7-1500, các OB từ 40 đến 47 thường được sử dụng cho Hardware Interrupt, ngoài những OB khác được nền tảng cho phép.
Ví dụ, một sự kiện cảm biến có thể được gán vào OB40.
Khi sự kiện hợp lệ xảy ra, hệ thống gọi OB40 để xử lý phần chương trình liên quan.
Không nên mặc định tất cả Hardware Interrupt đều phải dùng OB40, bởi CPU có thể hỗ trợ nhiều OB và việc gán phụ thuộc cấu hình. (Tham khảo thêm>>>)
3.6. Thông tin nguồn sự kiện ngắt
Khi nhiều sự kiện phần cứng cùng được liên kết đến một OB, chương trình cần biết sự kiện nào đã kích hoạt ngắt.
Trên Siemens S7-1500, cấu trúc thông tin khởi động ngắt có thể chứa các trường như:
| Tham số | Ý nghĩa |
|---|---|
| LADDR | Định danh phần cứng/module |
| IChannel | Kênh phát sự kiện |
| EventType | Loại sự kiện |
| USI | Định danh cấu trúc thông tin |
| PointAddr | Thông tin điểm sự kiện khi được hỗ trợ |
Những trường này cần được khai báo và truy cập đúng theo phiên bản TIA Portal, loại OB và module.
Khi xử lý nhiều kênh, nên sử dụng thông tin sự kiện thay vì luôn đọc một bit Input Image và giả định đó là nguồn ngắt.
3.7. Khi nào nên sử dụng Hardware Interrupt?
Hardware Interrupt phù hợp khi sự kiện xuất hiện không quá thường xuyên, thời điểm phát sinh không biết trước và chương trình cần phản ứng sớm hoặc ghi nhận sự kiện.
Ví dụ:
-
Ghi nhận thời điểm một sản phẩm đi qua cảm biến.
-
Bắt đầu một phép đo theo sự kiện.
-
Ghi cờ yêu cầu xử lý ưu tiên.
-
Xử lý ngưỡng High-Speed Counter đã được phần cứng xác nhận.
Với tín hiệu Encoder hàng chục nghìn xung mỗi giây, không nên mặc định tạo một chương trình ngắt cho từng xung. HSC thường phù hợp hơn.
3.8. Hardware Interrupt không đồng nghĩa chức năng Safety
Một ngắt phần cứng thông thường có thể giúp phản ứng nhanh với tín hiệu, nhưng không tự động đạt yêu cầu an toàn máy.
Các chức năng như Emergency Stop, Safe Torque Off và giám sát cửa an toàn phải được thiết kế theo kiến trúc và mức an toàn phù hợp.
Internal Link Bài 16: Safety PLC và hệ thống an toàn máy công nghiệp
4. Cyclic Interrupt PLC – Ngắt định kỳ theo thời gian
4.1. Cyclic Interrupt là gì?
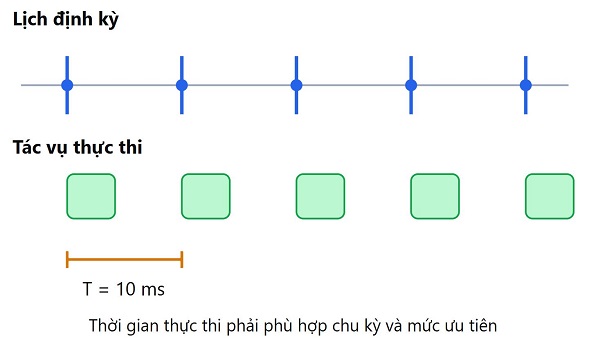
Cyclic Interrupt là chương trình được kích hoạt theo chu kỳ thời gian được cấu hình độc lập với thời gian hoàn thành chương trình tuần hoàn chính.
Ví dụ, chương trình chính có Scan Time biến thiên trong khoảng 12–20 ms.
Một chương trình Cyclic Interrupt được cấu hình chu kỳ 10 ms có thể được kích hoạt theo lịch riêng, miễn CPU có đủ khả năng đáp ứng và không xuất hiện những điều kiện gây trì hoãn hoặc mất sự kiện.
4.2. Cyclic Interrupt khác TON như thế nào?
TON đo thời gian để tạo trạng thái ngõ ra khi điều kiện duy trì đủ lâu.
Cyclic Interrupt lập lịch thực thi một chương trình theo khoảng thời gian xác định.
Ví dụ, nếu cần lấy mẫu áp suất mỗi 20 ms rồi tính PID, Cyclic Interrupt là một lựa chọn thích hợp hơn việc sử dụng TON để liên tục tự kích hoạt một đoạn logic trong OB1.
4.3. Giản đồ thời gian Cyclic Interrupt
4.4. Cấu hình Cyclic Interrupt Siemens S7-1500
Siemens sử dụng các OB30–OB38 cho Cyclic Interrupt và có thể hỗ trợ các OB bổ sung tùy CPU.
Trong tài liệu Siemens S7-1500 V21, Cyclic Interrupt có chu kỳ được cấu hình và mức ưu tiên trong phạm vi được hỗ trợ, độc lập với thời gian chạy của chương trình chu kỳ. (Xem thêm>>>)
Ví dụ:
| OB | Chu kỳ giả định | Chức năng |
|---|---|---|
| OB30 | 10 ms | Đọc nhanh và tính điều khiển |
| OB31 | 20 ms | PID quá trình |
| OB32 | 100 ms | Giám sát trạng thái |
| OB33 | 500 ms | Thống kê định kỳ |
Lưu ý: Các chu kỳ trên chỉ là cấu hình minh họa. Không phải cấu hình mặc định cố định của từng số OB.
4.5. Cyclic Interrupt trong điều khiển PID
Một bộ PID số cần biết chu kỳ xử lý.
Ví dụ, bộ điều khiển được thiết kế với:
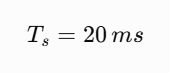
Tức 0,02 giây.
Nếu sử dụng một Cyclic Interrupt phù hợp, thuật toán PID có thể được gọi theo lịch 20 ms.
Tuy nhiên, hiệu quả thực tế còn phụ thuộc chu kỳ cập nhật của Analog Input, độ trễ bộ lọc, thời gian cập nhật Output và các tác vụ ưu tiên cao khác.
Không nên cấu hình PID chạy 1 ms chỉ vì CPU cho phép, nếu cảm biến và quá trình có đặc tính chậm hơn nhiều.
4.6. Vấn đề Task Overrun
Giả sử Cyclic Interrupt được đặt:
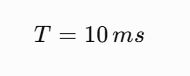
Nhưng chương trình của tác vụ cần:
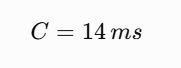
Tác vụ không thể hoàn thành trước lần kích hoạt kế tiếp khi chạy tuần tự trên cùng tài nguyên CPU.
Tùy nền tảng, tình huống có thể dẫn đến trễ, bỏ qua lần kích hoạt, xếp hàng hoặc lỗi Watchdog.
Với Rockwell Logix, tài liệu cho biết khi xảy ra Task Overlap, trigger gây chồng lấn có thể bị bỏ qua. (Tham khảo thêm>>>)
4.7. Khi nào dùng Cyclic Interrupt?
Thường phù hợp cho:
-
PID Control.
-
Lấy mẫu dữ liệu định kỳ.
-
Cập nhật thuật toán điều khiển.
-
Kiểm tra trạng thái theo lịch.
-
Tính toán tốc độ từ số đếm HSC.
-
Một số tác vụ xử lý chuyển động theo khuyến nghị của hãng.
Internal Link Bài 13: PID Control trong PLC – Nguyên lý, lập trình và điều chỉnh
5. Interrupt Priority – Cơ chế ưu tiên và ngắt lồng nhau
5.1. Interrupt Priority là gì?
Interrupt Priority là mức ưu tiên được hệ điều hành PLC sử dụng khi nhiều tác vụ hoặc sự kiện yêu cầu CPU xử lý.
Khi tác vụ có ưu tiên cao được phép giành quyền xử lý, chương trình ưu tiên thấp có thể bị tạm dừng.
Ví dụ:
-
Chương trình chính đang thực thi.
-
Một Cyclic Interrupt được kích hoạt.
-
Trong lúc Cyclic Interrupt xử lý, một Hardware Interrupt phát sinh.
Nếu cấu hình cho phép ngắt lồng nhau và Hardware Interrupt có mức ưu tiên cao hơn, CPU có thể tạm dừng Cyclic Interrupt, xử lý Hardware Interrupt, rồi quay lại thực hiện phần còn lại.
5.2. Preemptive Scheduling – Lập lịch có quyền ngắt
Preemptive Scheduling cho phép tác vụ ưu tiên cao tạm chiếm CPU từ tác vụ ưu tiên thấp hơn.
Giả sử:
| Tác vụ | Mức ưu tiên minh họa | Công việc |
|---|---|---|
| Main Program | Thấp | Điều khiển tuần tự |
| Cyclic Interrupt | Trung bình | Tính PID |
| Hardware Interrupt | Cao | Ghi nhận sự kiện |
Sự phân chia trên chỉ có ý nghĩa khi hệ điều hành và cấu hình PLC hỗ trợ quyền ngắt tương ứng.
5.3. Sơ đồ ngắt lồng nhau
5.4. Cơ chế ưu tiên trên Siemens
S7-1200 sử dụng các lớp ưu tiên cho OB. Tài liệu V21 mô tả các lớp ưu tiên từ 1 đến 27 và quy tắc ngắt phụ thuộc cấu hình OB.
Với firmware hỗ trợ, người lập trình có thể cấu hình các OB là Interruptible hoặc Non-interruptible theo khả năng của CPU.
Đặc biệt, các Program Cycle OB luôn có thể bị tác vụ ngắt phù hợp gián đoạn. (Tham khảo thêm>>>)
Không nên suy luận chỉ từ số OB rằng OB có số lớn hơn luôn có mức ưu tiên cao hơn. Mức ưu tiên là thuộc tính của loại sự kiện và cấu hình.
5.5. Cơ chế ưu tiên Rockwell Logix
Rockwell Logix tổ chức chương trình bằng Continuous, Periodic và Event Tasks.
Trong các dòng CompactLogix 5380 được tài liệu hãng mô tả, Periodic/Event Task có thể được đặt mức ưu tiên từ 1 đến 15, trong đó số 1 là cao nhất. Continuous Task có mức ưu tiên thấp nhất.
Tài liệu Rockwell cũng lưu ý nhiều Task ở cùng mức ưu tiên có thể được phân chia thời gian xử lý, không phải cấu hình tối ưu cho mọi ứng dụng. (Tham khảo thêm>>>)
5.6. Interrupt có thể bị xếp hàng không?
Có.
Nếu sự kiện đến trong lúc CPU đang thực thi một tác vụ không cho phép bị ngắt hoặc một tác vụ có mức ưu tiên cao hơn, sự kiện có thể được giữ trong hàng đợi.
Tuy nhiên, hàng đợi có giới hạn. Không phải mọi PLC đều giữ được vô hạn sự kiện, và không phải tất cả các sự kiện lặp lại đều được ghi nhận riêng biệt.
Cần kiểm tra các quy tắc:
-
Mức ưu tiên.
-
Khả năng xếp hàng.
-
Số sự kiện cho phép.
-
Ngắt lồng nhau.
-
Điều kiện bỏ sự kiện.
-
Thời gian hoàn thành chương trình xử lý.
5.7. Nguy cơ Starvation
Starvation là tình huống một tác vụ ưu tiên thấp liên tục bị trì hoãn vì các tác vụ ưu tiên cao chiếm tài nguyên.
Ví dụ, Hardware Interrupt xảy ra với tần suất lớn, liên tục chiếm CPU khiến chương trình chính không được thực thi đủ thường xuyên.
Kết quả có thể gây chậm truyền thông, Scan Time tăng, mất khả năng đáp ứng của máy hoặc lỗi giám sát chu kỳ.
Nguyên tắc: Chỉ đặt ưu tiên cao cho những tác vụ thực sự cần thời gian xử lý được kiểm soát chặt.
6. Interrupt Latency là gì? Công thức và cách tính thời gian đáp ứng
6.1. Interrupt Latency
Interrupt Latency là khoảng thời gian từ lúc một yêu cầu ngắt đã được phát sinh tại điểm mốc xác định đến khi chương trình xử lý ngắt bắt đầu thực thi.
Trong kỹ thuật PLC, cần phân biệt độ trễ ngắt bên trong CPU và thời gian từ sự kiện vật lý đến phản ứng của thiết bị ngoài.
Độ trễ phần cứng tổng thể còn có thể bao gồm thời gian truyền tín hiệu, lọc Input và mạng I/O.
6.2. Công thức phân tích Interrupt Latency
Một mô hình thành phần:
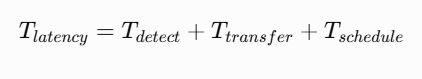
Trong đó:
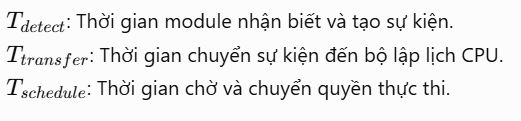
Nếu chỉ đo từ lúc sự kiện đã đến CPU thì không nên tính lại các thành phần trước đó.
6.3. Interrupt Response Time
Nếu cần tính từ tín hiệu vật lý đến một phản ứng tại Output:
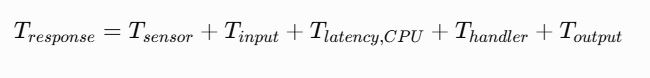
Các thành phần này phải được định nghĩa không chồng lấn.
Với hệ thống có Remote I/O, cần bổ sung độ trễ truyền thông tương ứng.
6.4. Ví dụ tính toán
Giả sử một hệ thống có các thành phần giả định:
| Thành phần | Thời gian |
|---|---|
| Cảm biến phản ứng | 0,5 ms |
| Mạch lọc Input | 1,0 ms |
| Truyền sự kiện đến CPU | 0,4 ms |
| Chờ và khởi động Handler | 0,3 ms |
| Thực thi Handler | 0,6 ms |
| Output cập nhật | 1,2 ms |
| Tổng | 4,0 ms |
Khi đó:
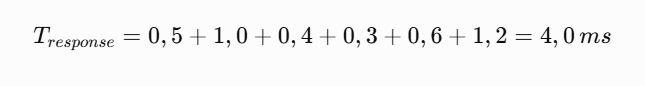
Giá trị này không phải thông số của một model PLC cụ thể, mà chỉ minh họa cách xây dựng ngân sách thời gian.
6.5. Best Case và Worst Case Interrupt Latency
Best Case: Sự kiện xuất hiện khi CPU có thể xử lý ngay theo mức ưu tiên và không phải chờ tác vụ khác.
Worst Case: Sự kiện phải chờ một tác vụ không thể bị ngắt hoặc nhiều sự kiện ưu tiên cao khác, đồng thời chịu độ trễ phần cứng và truyền thông lớn nhất trong phạm vi thiết kế.
Trong các ứng dụng có deadline, cần đánh giá Worst Case hơn là chỉ xem thời gian trung bình.
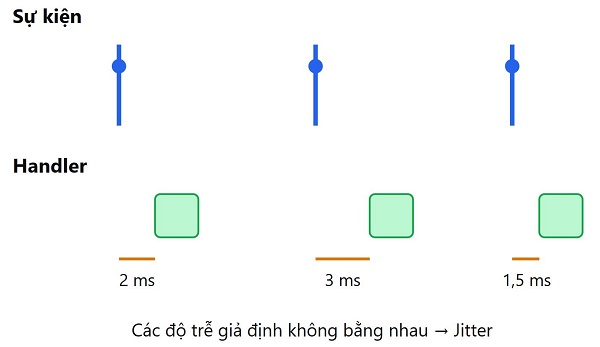
6.6. Interrupt Jitter
Interrupt Jitter là sự biến thiên của độ trễ hoặc thời điểm thực thi so với mốc mong muốn.
Một mô hình thống kê đơn giản:
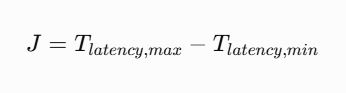
Đây là độ rộng khoảng biến thiên của các mẫu đo; những tiêu chuẩn hoặc công cụ đo khác có thể dùng cách định nghĩa Jitter khác.
6.7. Sơ đồ Latency và Jitter
6.8. Jitter ảnh hưởng thế nào đến máy?
Giả sử băng tải chạy:
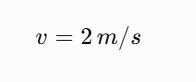
Nếu độ trễ phát lệnh biến thiên 1 ms:
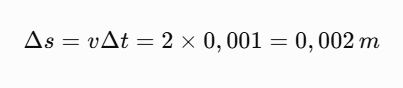
Tương đương 2 mm quãng đường di chuyển trong khoảng thời gian biến thiên.
Đây là chỉ số tham khảo để đánh giá ảnh hưởng thời gian, không phải khẳng định sai số vị trí thực tế luôn bằng 2 mm.
7. Tải CPU và giới hạn tần suất Interrupt
7.1. Interrupt có tiêu thụ CPU không?
Có.
Mỗi lần xử lý ngắt, CPU cần thực hiện những công việc như tiếp nhận sự kiện, chuyển ngữ cảnh hoặc xử lý quản lý tác vụ, thực thi chương trình người dùng và hoàn tất xử lý.
Tổng thời gian chiếm dụng CPU phụ thuộc thời gian Handler, tần suất sự kiện và overhead của hệ thống.
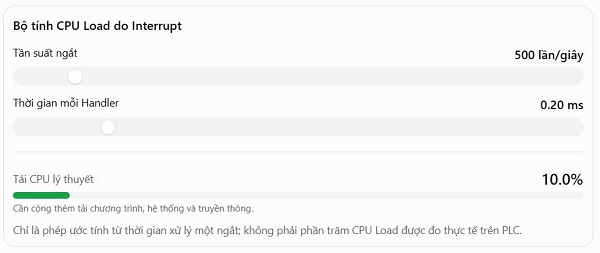
7.2. Công thức ước tính CPU Load do Interrupt
Nếu một ngắt xuất hiện với tần suất trung bình \(f\) lần/giây, mỗi lần xử lý chiếm \(C\) giây CPU:
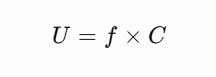
Trong đó \(U\) là tỷ lệ thời gian CPU bị chiếm bởi loại xử lý đó theo mô hình đơn giản.
Ví dụ, 500 sự kiện/giây, mỗi Handler mất 0,2 ms:
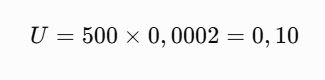
Tương đương 10% thời gian CPU.
Kết quả chưa bao gồm overhead xử lý ngắt và các tác vụ khác.
7.3. Bảng tải CPU giả định
| Tần suất sự kiện | Thời gian mỗi Handler | Tỷ lệ CPU |
|---|---|---|
| 100 Hz | 0,2 ms | 2% |
| 500 Hz | 0,2 ms | 10% |
| 1.000 Hz | 0,2 ms | 20% |
| 2.000 Hz | 0,2 ms | 40% |
| 5.000 Hz | 0,2 ms | 100% |
Ở trường hợp 5.000 Hz và 0,2 ms mỗi lần, mô hình đã chiếm toàn bộ thời gian xử lý CPU. Thực tế còn overhead và các tác vụ khác, nên cấu hình này không khả thi để vận hành đầy đủ như giả định.
7.4. Công cụ tính tải Interrupt tương tác
7.5. Vì sao không nên tạo Interrupt cho từng xung Encoder?
Giả sử Encoder phát 20.000 xung/giây.
Nếu một chương trình ngắt cần 0,1 ms để xử lý:
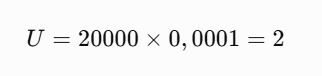
Tương đương 200% CPU theo mô hình lý thuyết, chưa kể overhead.
Đây là lý do Encoder tốc độ cao cần sử dụng HSC hoặc phần cứng đếm chuyên dụng thay vì phát một Event Task xử lý phần mềm cho mỗi xung.
7.6. Task Overlap và Lost Interrupt
Khi một sự kiện mới xuất hiện trong lúc Handler trước đó chưa kết thúc, bộ điều khiển có thể xếp hàng hoặc bỏ sự kiện theo cơ chế.
Siemens S7-1500 lưu ý các Hardware Interrupt đến liên tiếp trên cùng kênh khi sự kiện trước chưa được xác nhận có thể bị mất. (Tham khảo thêm>>>)
Rockwell cũng ghi rõ Task Overlap có thể dẫn đến việc bỏ qua trigger mới. (Xem thêm>>>)
Vì vậy, tăng mức ưu tiên không tự động giải quyết được tình trạng quá nhiều sự kiện.
8. Process Image Partition và dữ liệu dùng trong Interrupt
8.1. Vấn đề dữ liệu Input khi chương trình ngắt chạy
Khi Hardware Interrupt được kích hoạt bởi một cạnh tín hiệu vật lý, chương trình xử lý có thể cần đọc trạng thái Input hoặc các dữ liệu liên quan.
Tuy nhiên, Input Image của chương trình chính có thể chưa được cập nhật ở thời điểm ngắt xảy ra.
Vì vậy, không nên mặc định rằng Input Image trong Hardware Interrupt luôn phản ánh chính xác trạng thái vừa tạo sự kiện.
8.2. Process Image Partition là gì?
Process Image Partition là phân vùng ảnh I/O được liên kết với những chương trình hoặc tác vụ cụ thể.
Trên S7-1500, các phân vùng có thể được cập nhật đồng bộ với OB tương ứng trong những cấu hình được hỗ trợ.
Siemens mô tả vùng Input của phân vùng có thể được cập nhật trước khi OB xử lý, còn vùng Output được chuyển ra phần cứng sau khi OB hoàn thành, nếu cấu hình cập nhật tự động thích hợp. (Xem thêm>>>)
8.3. Sự khác biệt giữa Process Image và Peripheral Access
Process Image Access: Chương trình đọc hoặc ghi vùng ảnh I/O.
Direct/Peripheral Access: Chương trình truy cập trực tiếp dữ liệu phần cứng hoặc vùng ngoại vi theo cơ chế được CPU hỗ trợ.
Truy cập trực tiếp có thể phù hợp trong những trường hợp cần giá trị mới hơn bản ảnh Input, nhưng không tự động bảo đảm toàn bộ thời gian đáp ứng nhỏ hơn trong mọi hệ thống.
8.4. Khi nào sử dụng Event Information?
Nếu mục đích chỉ là biết kênh nào và loại cạnh nào đã tạo ngắt, có thể sử dụng thông tin khởi động OB do hệ thống cung cấp.
Điều này thường hợp lý hơn việc đọc lại tín hiệu vật lý và suy luận nguồn sự kiện, đặc biệt khi tín hiệu đã thay đổi lần nữa trước thời điểm Handler chạy.
8.5. Các vấn đề khi dùng dữ liệu chung
Nếu một biến được nhiều tác vụ cùng đọc và ghi, cần kiểm soát quyền sở hữu dữ liệu.
Ví dụ, chương trình chính đang cập nhật một cấu trúc gồm tốc độ, vị trí và trạng thái. Nếu Interrupt đọc cấu trúc ngay giữa quá trình cập nhật, dữ liệu có thể không nhất quán.
Không nên mặc định phép gán một cấu trúc lớn là thao tác nguyên tử.
Các giải pháp tùy nền tảng gồm:
-
Dùng bản sao dữ liệu tại thời điểm xác định.
-
Chỉ cho phép một tác vụ ghi.
-
Sử dụng cơ chế đồng bộ dữ liệu được nhà sản xuất hỗ trợ.
-
Ghi sự kiện vào Buffer có quản lý.
-
Sử dụng cơ chế Timestamp hoặc Event Data của phần cứng.
9. Hướng dẫn lập trình Hardware Interrupt trong Siemens TIA Portal
9.1. Bài toán minh họa
Giả sử một cảm biến quang phát hiện sản phẩm trên băng tải.
Yêu cầu: Khi cạnh lên hợp lệ xuất hiện tại một kênh DI có hỗ trợ Hardware Interrupt, chương trình ghi nhận rằng có sản phẩm mới đi qua.
Hệ thống sử dụng:
-
CPU Siemens hỗ trợ Hardware Interrupt.
-
Module hoặc đầu vào DI hỗ trợ phát sự kiện.
-
Một Hardware Interrupt OB.
-
Một biến đếm và một cờ sự kiện.
9.2. Cấu hình phần cứng
Trong TIA Portal:
-
Mở Device Configuration.
-
Chọn module DI và kênh cần dùng.
-
Bật Rising Edge Detection theo chức năng có sẵn.
-
Liên kết một Hardware Interrupt OB.
-
Cấu hình mức ưu tiên phù hợp.
-
Xác định thông tin sự kiện sẽ được đọc.
-
Nạp cấu hình xuống PLC và kiểm tra.
Các lựa chọn có thể khác nhau theo CPU, firmware và module. Siemens mô tả quy trình tương tự trong ví dụ chính thức cho S7-1500. (Tham khảo thêm>>>)
9.3. Chương trình xử lý ngắt bằng SCL
Ví dụ giả định một OB chỉ xử lý một sự kiện cảm biến đã cấu hình, sử dụng biến Global DB:
// Nội dung minh họa của Hardware Interrupt OB
// Chỉ gán một sự kiện cảm biến đã xác định cho OB này

"DB_Events".Product_Event_Count :=
    "DB_Events".Product_Event_Count + 1;

"DB_Events".New_Product_Event := TRUE;
Đoạn trên minh họa logic, không phải project hoàn chỉnh có thể Download trực tiếp. Các biến cần được khai báo và cấu hình phù hợp.
Nếu OB phục vụ nhiều nguồn sự kiện, cần phân biệt nguồn dựa trên thông tin khởi động OB trước khi tăng bộ đếm tương ứng.
9.4. Chương trình chính xử lý sự kiện
Trong OB1, có thể xử lý dữ liệu được ghi nhận:
IF "DB_Events".New_Product_Event THEN

    // Thực hiện logic công nghệ liên quan

    "DB_Events".New_Product_Event := FALSE;

END_IF;
Hạn chế quan trọng: Một cờ BOOL duy nhất không thể lưu chính xác nhiều sự kiện xảy ra trước khi OB1 đọc cờ.
Nếu ba sản phẩm đi qua trước khi OB1 xử lý, New_Product_Event = TRUE vẫn chỉ là một trạng thái TRUE.
Vì vậy, khi cần quản lý nhiều sự kiện, nên dùng bộ đếm sự kiện hoặc Buffer có cơ chế đồng bộ phù hợp.
9.5. Bộ đếm sự kiện và vấn đề đọc đồng thời
Một phương án là Handler tăng Product_Event_Count, còn chương trình chính sử dụng chênh lệch giữa giá trị hiện tại và giá trị đã xử lý.
Ví dụ:
IF Event_Count_Snapshot <> Last_Processed_Count THEN

    Pending_Count :=
        Event_Count_Snapshot - Last_Processed_Count;

    Last_Processed_Count := Event_Count_Snapshot;

END_IF;
Trong ứng dụng thực tế, Event_Count_Snapshot phải được lấy bằng phương pháp nhất quán theo khả năng đọc nguyên tử và kiến trúc CPU. Đồng thời phải xử lý trường hợp Counter tràn hoặc giá trị không hợp lệ.
Không nên áp dụng nguyên dạng ví dụ này cho hệ yêu cầu độ tin cậy sự kiện nghiêm ngặt mà chưa kiểm thử.
9.6. Nguyên tắc viết Handler ngắn
Một Handler tốt nên tập trung vào công việc có tính thời điểm:
-
Xác định nguồn sự kiện.
-
Ghi nhận dữ liệu hoặc Timestamp cần thiết.
-
Cập nhật Buffer/cờ theo cơ chế an toàn.
-
Kết thúc nhanh để trả CPU cho tác vụ khác.
Những công việc dài như xử lý bảng dữ liệu lớn, tính toán báo cáo hoặc giao tiếp phức tạp nên được cân nhắc chuyển sang chương trình định kỳ hoặc chương trình chính.
10. Cyclic Interrupt Siemens cho PID và lấy mẫu Analog
10.1. Yêu cầu bài toán
Giả sử một hệ thống điều khiển áp suất cần gọi thuật toán PID theo chu kỳ:
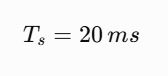
Thay vì đặt PID trong OB1 có Scan Time thay đổi, kỹ sư cấu hình một Cyclic Interrupt với chu kỳ phù hợp.
10.2. Trình tự triển khai
Trong TIA Portal:
-
Tạo Organization Block thuộc loại Cyclic Interrupt.
-
Đặt chu kỳ thực thi 20 ms, nếu CPU và ứng dụng cho phép.
-
Cấu hình mức ưu tiên phù hợp.
-
Xác định nguồn dữ liệu Analog và thời điểm cập nhật.
-
Gọi khối PID theo hướng dẫn của thư viện.
-
Kiểm tra chu kỳ thực tế và Jitter.
-
Đánh giá tải CPU và thời gian đáp ứng của vòng điều khiển.
10.3. Ví dụ Structured Text
Ví dụ logic của một tác vụ điều khiển áp suất:
// Minh họa trong Cyclic Interrupt OB
// Cycle Time của tác vụ giả định là 20 ms

"DB_Process".Pressure_Error :=
    "DB_Process".Pressure_Setpoint -
    "DB_Process".Pressure_Actual;

// Gọi khối PID theo interface thực tế của thư viện
// và ghi kết quả vào yêu cầu điều khiển

"DB_Process".PID_Update_Completed := TRUE;
Đoạn code không thay thế Function Block PID thật của Siemens. Khi sử dụng PID_Compact hoặc khối khác, cần tuân thủ quy tắc cấu hình, chu kỳ gọi và giao diện do hãng quy định.
10.4. Interrupt có làm dữ liệu Analog cập nhật nhanh hơn không?
Không nhất thiết.
Nếu module AI có chu kỳ cập nhật 50 ms, việc chạy Cyclic Interrupt mỗi 5 ms không tạo ra năm phép đo vật lý mới trong khoảng 25 ms.
Chương trình có thể chỉ đọc nhiều lần cùng một dữ liệu.
Do đó, cần xem xét chu kỳ cập nhật ADC, lọc tín hiệu, truyền thông và Process Image.
Internal Link Bài 07: Analog Input và Analog Output PLC – ADC, DAC và Scaling
11. Interrupt trên PLC Mitsubishi MELSEC iQ-F FX5
11.1. Kiến trúc Interrupt Mitsubishi
Mitsubishi MELSEC iQ-F FX5 hỗ trợ những chức năng Interrupt và chương trình thực thi theo lịch hoặc sự kiện, với khả năng phụ thuộc dòng CPU và cấu hình.
Những dạng liên quan gồm Input Interrupt, ngắt so sánh tốc độ cao và ngắt theo chu kỳ nội bộ.
Trong các dòng FX5, việc sử dụng Interrupt Pointer, chương trình ngắt và các tham số tương ứng phải tuân theo manual của CPU. (Tham khảo thêm>>>)
11.2. Input Interrupt trên FX5U
Input Interrupt có thể được liên kết với một tín hiệu đầu vào hỗ trợ chức năng ngắt.
Khi xuất hiện sự kiện theo cấu hình, CPU thực thi chương trình ngắt tương ứng.
Việc gán kênh Input và Interrupt Pointer phải được xác định theo sơ đồ và tài liệu của model.
11.3. Interrupt Pointer
Trong kiến trúc FX5, các Interrupt Pointer có các nhóm chức năng riêng.
Ví dụ, tài liệu FX5 đề cập những nhóm liên quan:
| Nhóm Pointer | Chức năng |
|---|---|
| I0–I15 | Input Interrupt |
| I16–I23 | High-Speed Comparison Interrupt |
| I28–I31 | Fixed-cycle Interrupt |
| I50–I177 | Ngắt liên quan module hỗ trợ |
Những nhóm này phản ánh cách tổ chức được mô tả trong manual FX5, không có nghĩa tất cả mã CPU đều cung cấp toàn bộ số kênh hoặc khả năng giống nhau.
11.4. Enable Interrupt – Lệnh EI
Trong nhiều chương trình Mitsubishi sử dụng chức năng ngắt, lệnh EI có nhiệm vụ cho phép xử lý ngắt theo cơ chế được hỗ trợ.
Lệnh DI được dùng để vô hiệu hóa Interrupt theo phạm vi và chức năng tương ứng.
Cần hiểu rõ quy tắc Enable/Disable, vì việc vô hiệu hóa Interrupt quá lâu có thể làm các sự kiện phải chờ hoặc mất, tùy loại ngắt.
11.5. Multiple Interrupt Function
Mitsubishi FX5 có chức năng cho phép xử lý nhiều mức ưu tiên ngắt theo cấu hình.
Khi chức năng ngắt lồng nhau được cho phép, tác vụ có ưu tiên cao có thể gián đoạn chương trình ngắt ưu tiên thấp.
Nếu không cho phép ngắt lồng nhau, tác vụ ngắt hiện tại có thể tiếp tục đến khi kết thúc, trong khi các sự kiện khác chờ xử lý.
Tài liệu FX5 nhấn mạnh rằng tần suất ngắt cao hoặc chương trình ngắt quá dài có thể gây lỗi Watchdog. (Tham khảo thêm>>>)
11.6. Fixed Scan Execution Program
FX5 hỗ trợ chương trình thực thi theo khoảng thời gian được cấu hình, phục vụ những tác vụ cần lịch xử lý riêng.
Khi thiết kế, cần xác định loại Program, chu kỳ, mức ưu tiên và những giới hạn của CPU.
Chức năng này tương đồng về mục đích với Cyclic Interrupt trên một số PLC khác, nhưng không được coi là hoàn toàn tương đương về cách lập trình và cập nhật I/O.
11.7. Ví dụ ứng dụng Mitsubishi
Giả sử cần ghi nhận một sự kiện cảm biến bằng Input Interrupt.
Chương trình ngắt có thể thực hiện:
SỰ KIỆN INPUT INTERRUPT
          ↓
Xác định nguồn ngắt
          ↓
Tăng biến đếm sự kiện
          ↓
Ghi cờ cho chương trình chính
          ↓
Kết thúc chương trình ngắt
Đây là trình tự chức năng, không phải cú pháp Ladder hoàn chỉnh.
Khi đưa vào GX Works3 cần cấu hình Interrupt Pointer, chương trình ngắt và các lệnh tương ứng chính xác theo FX5 đang sử dụng.
12. Event Task trên Rockwell ControlLogix và CompactLogix
12.1. Cấu trúc Task trên Rockwell
Rockwell Logix tổ chức chương trình theo ba nhóm chính:
Continuous Task: Chạy khi CPU có thời gian xử lý, theo cơ chế lập lịch.
Periodic Task: Chạy theo lịch chu kỳ.
Event Task: Chạy khi xuất hiện sự kiện được hỗ trợ.
Cách tổ chức này khác với hệ Siemens sử dụng nhiều loại Organization Block.
12.2. Event Task có thể kích hoạt từ đâu?
Một số nguồn sự kiện được hỗ trợ gồm:
-
Module Input Data State Change.
-
Sự kiện từ dữ liệu truyền thông.
-
Event Instruction.
-
Sự kiện liên quan Motion Control.
-
Những nguồn khác theo CPU và module.
Không phải tất cả các loại Event Task đều có sẵn trên mọi model Logix. (Xem thêm>>>)
12.3. Module Input Data State Change
Một module Input tương thích có thể được cấu hình Change of State (COS).
Khi kênh tạo sự kiện thay đổi trạng thái hợp lệ, hệ thống phát yêu cầu thực thi Event Task liên quan.
Trong tài liệu Logix 5000, Rockwell mô tả cách sử dụng Input Module để kích hoạt Event Task, đồng thời xác định Tag sự kiện trong Task Configuration. (Xem thêm>>>)
12.4. Input Filter và COS
Giống các nền tảng khác, chức năng COS vẫn chịu tác động của bộ lọc đầu vào.
Nếu xung ngắn hơn điều kiện nhận tín hiệu của module, sự kiện có thể không được phát.
Vì vậy, chuyển từ Continuous Task sang Event Task không tự động giải quyết mọi trường hợp mất xung vật lý.
12.5. Event Task Overlap
Rockwell định nghĩa Overlap khi một tác vụ Periodic hoặc Event được kích hoạt trong lúc lần thực thi trước của chính tác vụ đó vẫn đang chạy.
Trong tình huống này, trigger đến sau có thể bị bỏ qua.
Điều đó có nghĩa một ứng dụng đếm sự kiện chỉ dựa vào việc tăng biến mỗi lần Event Task chạy có thể đếm thiếu nếu xảy ra Overlap.
12.6. Task Watchdog
Rockwell hỗ trợ cấu hình Watchdog Time cho các Task.
Nếu tác vụ không hoàn thành trong giới hạn được giám sát, PLC có thể phát lỗi theo quy tắc của nền tảng.
Do đó, cần kiểm soát thời gian thực thi của từng Task, nhất là các Event Task có khả năng bị kích hoạt liên tiếp.
12.7. Bảng so sánh Siemens, Mitsubishi và Rockwell
| Tiêu chí | Siemens S7 | Mitsubishi FX5 | Rockwell Logix |
|---|---|---|---|
| Chương trình chính | Cycle OB | Scan Program | Continuous Task |
| Ngắt phần cứng | Hardware Interrupt OB | Input Interrupt | Event Task từ nguồn hỗ trợ |
| Tác vụ định kỳ | Cyclic Interrupt OB | Fixed Scan Program | Periodic Task |
| Cấu hình ưu tiên | OB Priority | Interrupt Priority | Task Priority |
| Ngắt lồng nhau | Tùy CPU/cấu hình | Tùy Multiple Interrupt | Theo Task Scheduler |
| Dữ liệu sự kiện | OB Start Information | Thông tin/Device theo CPU | Event Tags, cấu hình Task |
| Bảo vệ thời gian | Cycle/Time Error | Watchdog | Task Watchdog |
| Môi trường lập trình | TIA Portal | GX Works3 | Studio 5000 |
13. Case Study: Hardware Interrupt trong hệ thống băng tải phân loại tốc độ cao
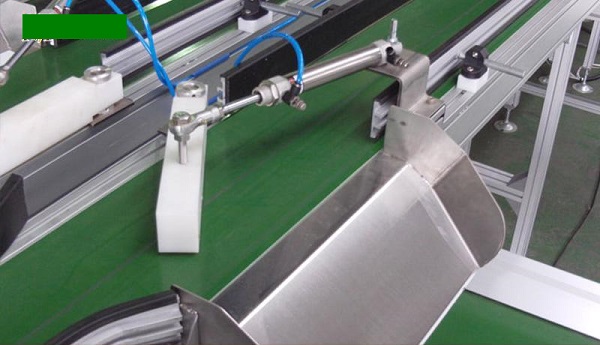
13.1. Mô tả bài toán
Một hệ thống băng tải sử dụng cảm biến quang để phát hiện sản phẩm cần phân loại.
Khi cảm biến phát hiện sản phẩm, PLC phải ghi nhận sự kiện và xác định thời điểm kích hoạt cơ cấu gạt tại vị trí phù hợp.
Hệ thống có:
-
Băng tải điều khiển bằng biến tần.
-
Cảm biến quang phát hiện sản phẩm.
-
Encoder đo vị trí hoặc quãng đường băng tải.
-
PLC hỗ trợ Hardware Interrupt và HSC.
-
Van điện từ điều khiển xy lanh gạt.
-
Cảm biến xác nhận vị trí xy lanh.
-
HMI giám sát trạng thái.
13.2. Thông số giả định
| Thông số | Giá trị |
|---|---|
| Tốc độ băng tải | 1,5 m/s |
| Khoảng cách cảm biến đến vị trí gạt | 450 mm |
| Chiều dài vùng phát hiện hữu hiệu | 9 mm |
| Scan Time chương trình chính | 12 ms |
| Độ chính xác vị trí mong muốn | ±3 mm |
| Thời gian bắt đầu đáp ứng của van | 8 ms |
13.3. Thời gian xung cảm biến
Thời gian cảm biến nhận sản phẩm:
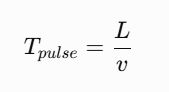
Với:
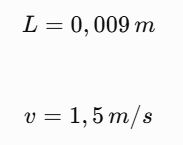
Suy ra:
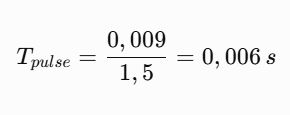
Tương đương:
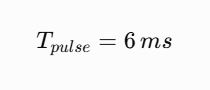
Vì thời gian xung 6 ms ngắn hơn Scan Time danh định 12 ms, chương trình chỉ đọc trạng thái Input theo chu kỳ có nguy cơ bỏ sót sự kiện.
13.4. Phương án sử dụng Hardware Interrupt
Để giảm phụ thuộc vào việc chương trình chính lấy mẫu tín hiệu, một Hardware Interrupt được cấu hình trên đầu vào hỗ trợ.
Khi cảm biến tạo cạnh lên hợp lệ:
-
Module phát sự kiện.
-
CPU gọi chương trình ngắt.
-
Chương trình ghi nhận sự kiện sản phẩm.
-
Giá trị vị trí Encoder hoặc Timestamp được ghi nhận theo cơ chế phù hợp.
-
Chương trình chính sử dụng dữ liệu để quản lý sản phẩm.
-
Cơ cấu gạt được kích hoạt khi đạt vị trí yêu cầu.
Điểm quan trọng là Hardware Interrupt phục vụ ghi nhận sự kiện, không nhất thiết phải trực tiếp điều khiển van ngay khi phát hiện sản phẩm.
13.5. Vì sao không nên chỉ sử dụng Timer?
Khoảng cách từ cảm biến đến vị trí gạt:
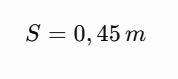
Nếu băng tải chạy ổn định ở 1,5 m/s:
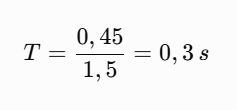
Tương đương 300 ms.
Một Timer 300 ms có thể hoạt động trong điều kiện tốc độ ổn định lý tưởng.
Tuy nhiên, nếu tốc độ băng tải thay đổi, thời gian 300 ms không còn tương ứng chính xác với vị trí 450 mm.
Bởi vậy, nên cân nhắc sử dụng Encoder và HSC để theo dõi vị trí.
13.6. Xác định vị trí bằng Encoder
Giả sử hệ thống đã được hiệu chuẩn để có:
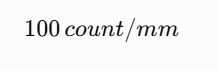
Tại khoảng cách 450 mm:
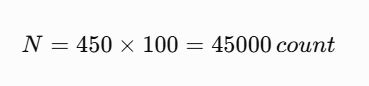
Nếu Encoder có giá trị hiện tại Encoder_Count, chương trình ghi nhận vị trí lúc phát hiện sản phẩm:
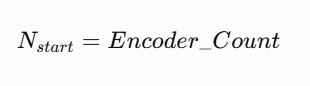
Giá trị mục tiêu:
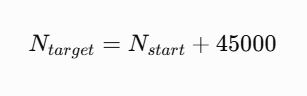
Khi vị trí đạt mốc điều khiển thích hợp, hệ thống phát lệnh cơ cấu gạt.
Tuy nhiên, còn phải tính đến thời gian đáp ứng của van và hành trình xy lanh.
13.7. Tính bù độ trễ van
Giả sử van bắt đầu phản ứng sau 8 ms và băng tải chạy 1,5 m/s.
Quãng đường băng tải di chuyển trong khoảng thời gian đó:
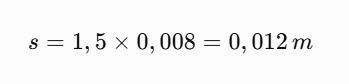
Tương đương 12 mm.
Do đó, nếu cần cơ cấu bắt đầu tác động tại vị trí nhất định, điểm phát lệnh có thể phải được điều chỉnh sớm hơn theo tổng độ trễ liên quan.
Lưu ý: 12 mm chỉ là quãng đường tương ứng với một thành phần độ trễ giả định, chưa bao gồm thời gian xy lanh đi đến vị trí tác động và những sai số khác.
13.8. Kiến trúc đề xuất
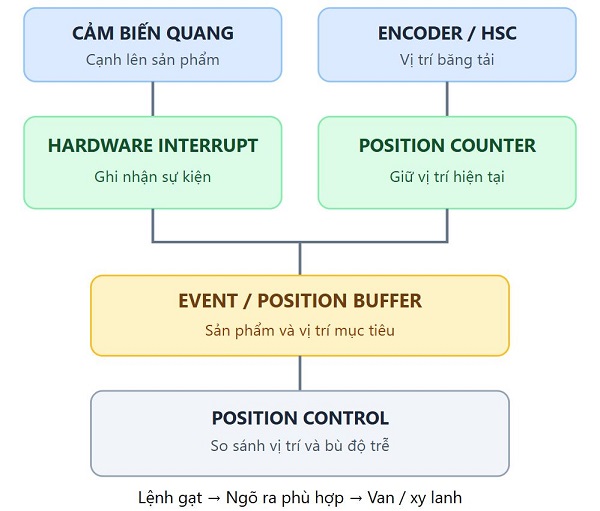
13.9. Vì sao kiến trúc này phù hợp hơn?
Giải pháp chia chức năng thành những phần:
Hardware Interrupt: Nhận và ghi dấu sự kiện khi sản phẩm đi qua cảm biến.
HSC: Theo dõi vị trí theo xung Encoder.
Event Buffer: Quản lý thông tin của nhiều sản phẩm đang ở trên băng tải.
Position Control: Xác định vị trí kích hoạt cơ cấu gạt.
Output/Actuator: Thực hiện chuyển động theo lệnh với cơ chế đáp ứng đã được đánh giá.
Đối với ứng dụng yêu cầu sai số vị trí rất nhỏ, cần xem xét chức năng Hardware Compare hoặc Motion Control để tránh độ trễ biến thiên từ việc kiểm tra vị trí bằng phần mềm thông thường.
13.10. Bài học kỹ thuật
Hardware Interrupt giúp ghi nhận những sự kiện quan trọng nhưng không tự động tạo ra điều khiển vị trí chính xác.
Độ chính xác cuối cùng phụ thuộc vào cảm biến, Encoder, cơ cấu truyền động, chương trình và thời gian đáp ứng của thiết bị chấp hành.
Internal Link Bài 12: High Speed Counter PLC – Đếm xung Encoder và xử lý tốc độ cao
14. Các lỗi Interrupt PLC thường gặp và phương pháp xử lý
14.1. Hardware Interrupt không chạy
Các nguyên nhân có thể gồm:
-
Ngõ vào không hỗ trợ Hardware Interrupt.
-
Chưa bật phát hiện cạnh trong Hardware Configuration.
-
Chưa liên kết sự kiện đến OB hoặc Task.
-
PLC chưa RUN.
-
Tín hiệu không thỏa mãn điều kiện lọc.
-
Sự kiện bị Disable.
-
Cấu hình Priority không phù hợp hoặc có lỗi chương trình.
Kỹ sư cần kiểm tra trạng thái module, cấu hình Event và Diagnostic Buffer.
14.2. Interrupt bị kích hoạt quá nhiều lần
Nguyên nhân có thể là cảm biến bị rung, nhiễu, cấu hình cả cạnh lên và cạnh xuống không phù hợp hoặc nguồn sự kiện phát liên tục.
Cần đo tín hiệu vật lý trước khi sửa chương trình.
Nếu sự kiện thực sự xuất hiện với tần suất cao, nên đánh giá chuyển sang HSC hoặc cơ chế xử lý chuyên dụng.
14.3. Chương trình chính chạy chậm sau khi thêm Interrupt
Tác vụ ngắt có thể chiếm nhiều thời gian CPU khiến chương trình chính bị kéo dài chu kỳ.
Cần kiểm tra:
-
Tần suất ngắt.
-
Thời gian thực thi Handler.
-
Overhead của ngắt.
-
Các tác vụ ưu tiên cao khác.
-
Scan Time trước và sau thay đổi.
-
CPU Load hoặc công cụ chẩn đoán có sẵn.
14.4. Dữ liệu trong Interrupt không nhất quán
Nguyên nhân có thể do chương trình chính và Handler cùng truy cập dữ liệu, hoặc Input Image chưa cập nhật khi Handler chạy.
Giải pháp gồm kiểm tra nguồn dữ liệu, thông tin OB Start Event, cơ chế Process Image Partition và phương pháp đồng bộ dữ liệu.
14.5. Event Task bị mất sự kiện
Nếu sự kiện đến quá nhanh hoặc bị chồng lấn, PLC có thể không xử lý tất cả các lần kích hoạt.
Cần kiểm tra Task Overlap, giới hạn hàng đợi và thông số module.
Không nên chỉ tăng Priority mà không giảm thời gian Handler hoặc thay đổi kiến trúc.
14.6. CPU lỗi Watchdog hoặc Time Error
Nếu CPU không hoàn thành tác vụ trong giới hạn được cấu hình, hệ thống có thể tạo lỗi thời gian.
Nguyên nhân có thể do Handler quá dài, ngắt quá nhiều hoặc có thuật toán bị kẹt trong vòng lặp.
Cần xác định lỗi thực tế bằng chẩn đoán, sau đó tối ưu hoặc phân phối lại chương trình.
14.7. Bảng tổng hợp lỗi Interrupt
| Hiện tượng | Nguyên nhân có thể | Hướng kiểm tra |
|---|---|---|
| OB ngắt không chạy | Chưa cấu hình Event | Hardware Configuration |
| Handler chạy nhiều lần | Tín hiệu nhiễu, nhiều cạnh | Oscilloscope, Input Filter |
| CPU quá tải | Ngắt nhiều, Handler dài | Task Timing, CPU Load |
| Mất sự kiện | Queue, Overlap, giới hạn module | Diagnostic, Event Counter |
| Dữ liệu sai | Race Condition, dữ liệu chưa cập nhật | Đồng bộ, Process Image |
| PID bị Jitter | Tác vụ ưu tiên cao can thiệp | Task Priority, Trace |
| Scan Time tăng | Preemption quá thường xuyên | Profiling |
| CPU chuyển STOP | Watchdog, Time Error | Diagnostic Buffer |
| Output chậm | I/O Update, Remote I/O, Task Delay | Đo Input → Output |
| Sự kiện đúng nhưng vị trí gạt sai | Trễ cơ cấu, tốc độ thay đổi | Encoder, HSC, Position Control |
15. Nguyên tắc thiết kế Interrupt PLC chuyên nghiệp
15.1. Chỉ sử dụng Interrupt khi thực sự cần
Không phải mọi tín hiệu cảm biến đều cần Hardware Interrupt.
Đối với các tín hiệu trạng thái chậm, chương trình chính có thể hoàn toàn đáp ứng yêu cầu.
Interrupt nên dành cho những sự kiện có yêu cầu rõ về thời gian hoặc tổ chức xử lý.
15.2. Giữ Handler ngắn và dễ kiểm soát
Nên ưu tiên ghi nhận sự kiện và dữ liệu cần thiết, sau đó kết thúc.
Tránh thực hiện các vòng lặp lớn, tính toán không cần thiết hoặc giao tiếp dài trong chương trình ngắt.
15.3. Không dùng một cờ BOOL để đếm nhiều sự kiện
Một cờ TRUE chỉ thể hiện trạng thái có sự kiện, không lưu được số lần sự kiện xuất hiện.
Nếu cần không mất sự kiện, nên sử dụng bộ đếm hoặc Buffer được thiết kế phù hợp với khả năng đồng bộ và giới hạn phần cứng.
15.4. Phân cấp mức ưu tiên
Tác vụ quan trọng về thời gian cần được ưu tiên phù hợp, nhưng không nên đặt mọi tác vụ ở mức cao nhất.
Cần đánh giá deadline, thời gian thực thi cực đại và khả năng giành tài nguyên CPU của các tác vụ.
15.5. Kiểm soát Task Overlap
Với chương trình định kỳ, cần bảo đảm thời gian thực thi không vượt khả năng lập lịch.
Ví dụ, nếu tác vụ chạy mỗi 10 ms, thời gian thực thi lớn nhất phải được kiểm soát đủ để không chồng lấn và còn tài nguyên cho các nhiệm vụ khác.
15.6. Đo Worst Case Response Time
Nên kiểm tra thời gian phản ứng khi hệ thống chạy với tải lớn, truyền thông hoạt động và các tác vụ quan trọng được kích hoạt.
Giá trị thời gian trung bình không đủ để bảo đảm deadline trong mọi trường hợp.
15.7. Kiểm tra dữ liệu dùng chung
Cần xác định tác vụ nào có quyền ghi biến, tác vụ nào chỉ đọc, và cơ chế đồng bộ dữ liệu.
Với hệ thống có nhiều tác vụ, việc tổ chức dữ liệu rõ ràng quan trọng không kém lựa chọn Priority.
15.8. Không sử dụng Interrupt thông thường thay thế chức năng an toàn
Dừng khẩn cấp hoặc các chức năng an toàn phải được thiết kế bằng những thành phần và kiến trúc đáp ứng yêu cầu an toàn tương ứng.
15.9. Đánh giá HSC trước khi thiết kế ngắt xung tốc độ cao
Nếu yêu cầu là đếm tất cả xung của Encoder, HSC thường có lợi thế hơn việc chạy một Handler riêng cho mỗi xung.
Nếu mục đích là phản ứng tại một vị trí xác định, cần xem xét chức năng so sánh phần cứng hoặc ngắt khi HSC đạt giá trị mốc.
15.10. Ghi tài liệu kỹ thuật đầy đủ
Mỗi Interrupt nên có những thông tin:
-
Tên sự kiện.
-
Module và kênh phát ngắt.
-
Loại cạnh hoặc nguồn kích hoạt.
-
OB/Task xử lý.
-
Priority.
-
Chu kỳ hoặc tần suất tối đa.
-
Thời gian thực thi dự kiến.
-
Dữ liệu được đọc/ghi.
-
Cơ chế kiểm tra mất sự kiện.
-
Phương pháp xử lý lỗi.
16. Checklist thiết kế và kiểm tra Interrupt PLC
Checklist kỹ thuật Interrupt PLC
0/18
Internal Link Bài 20: Checklist triển khai PLC chuẩn kỹ thuật
17. Câu hỏi thường gặp về Interrupt trong PLC
17.1. Interrupt trong PLC là gì?
Interrupt là cơ chế cho phép CPU thực thi một chương trình xử lý khi xảy ra sự kiện được hỗ trợ hoặc khi đến lịch thời gian đã cấu hình.
17.2. Hardware Interrupt PLC là gì?
Hardware Interrupt là sự kiện ngắt phát sinh từ phần cứng, chẳng hạn cạnh lên của Digital Input hoặc sự kiện High-Speed Counter.
17.3. Cyclic Interrupt PLC là gì?
Cyclic Interrupt là tác vụ được kích hoạt theo chu kỳ thời gian cấu hình, độc lập với việc chương trình chính hoàn thành nhanh hay chậm.
17.4. Interrupt khác Scan Cycle như thế nào?
Scan Cycle thực thi chương trình theo chu kỳ tuần hoàn, còn Interrupt được lập lịch từ sự kiện hoặc khoảng thời gian riêng, với cơ chế ưu tiên theo nền tảng.
17.5. OB40 Siemens có chức năng gì?
OB40 thường thuộc nhóm Hardware Interrupt trên Siemens S7, được sử dụng để xử lý sự kiện phần cứng đã liên kết.
17.6. OB30 Siemens dùng để làm gì?
OB30 thường thuộc nhóm Cyclic Interrupt, có thể được cấu hình thực thi theo chu kỳ để phục vụ các thuật toán cần lịch xử lý riêng.
17.7. Interrupt Priority là gì?
Interrupt Priority là mức ưu tiên giúp CPU quyết định tác vụ nào được thực thi khi nhiều sự kiện cùng yêu cầu tài nguyên.
17.8. Interrupt Latency là gì?
Interrupt Latency là độ trễ từ khi một yêu cầu ngắt xuất hiện tại mốc xác định đến khi chương trình xử lý bắt đầu được thực thi.
17.9. Interrupt có luôn phản ứng nhanh hơn OB1 không?
Không thể bảo đảm trong mọi trường hợp. Thời gian phản ứng còn phụ thuộc nguồn sự kiện, bộ lọc, mức ưu tiên, hàng đợi, tải CPU và cập nhật Output.
17.10. Tại sao Interrupt có thể bị mất?
Sự kiện có thể bị mất khi module không đủ khả năng tiếp nhận, sự kiện đến quá nhanh hoặc xảy ra Task Overlap hay giới hạn hàng đợi theo cơ chế CPU.
17.11. Có nên dùng Interrupt để đếm Encoder không?
Với Encoder tần số cao, HSC thường phù hợp hơn để đếm xung. Interrupt có thể được sử dụng cho các sự kiện mốc hoặc so sánh theo chức năng phần cứng.
17.12. Interrupt có làm tăng Scan Time không?
Có thể. Khi chương trình chính bị tạm dừng để thực thi Interrupt, thời gian hoàn thành chu kỳ có thể tăng.
17.13. Event Task trên Rockwell là gì?
Event Task là tác vụ được kích hoạt bởi một nguồn sự kiện được hỗ trợ, chẳng hạn Change of State từ module Input tương thích.
17.14. Có thể đặt nhiều Interrupt cùng Priority không?
Tùy nền tảng. Tuy nhiên, phải xem xét cơ chế xử lý những sự kiện có cùng mức ưu tiên để tránh Jitter hoặc chồng lấn không mong muốn.
17.15. Interrupt có giữ dữ liệu khi mất điện không?
Không tự động. Khả năng giữ dữ liệu phụ thuộc cấu hình Retentive Memory, vùng lưu trữ và cơ chế Startup của bộ điều khiển.
18. Kết luận
Interrupt trong PLC là cơ chế quan trọng giúp bộ điều khiển xử lý các sự kiện hoặc tác vụ thời gian mà không phải hoàn toàn phụ thuộc vào trình tự thực thi của chương trình tuần hoàn chính.
Các loại Interrupt như Hardware Interrupt, Cyclic Interrupt, Time-Delay Interrupt và Diagnostic Interrupt được sử dụng cho những mục đích khác nhau. Trong đó, Hardware Interrupt phù hợp với sự kiện phần cứng cần ghi nhận hoặc xử lý kịp thời, còn Cyclic Interrupt phù hợp với những thuật toán cần chu kỳ xử lý được kiểm soát.
Tuy nhiên, việc sử dụng Interrupt không đồng nghĩa với phản ứng tức thời hay bảo đảm không mất xung. Độ trễ phần cứng, Interrupt Latency, mức ưu tiên, tải CPU, Input Filter và cơ chế cập nhật I/O đều có thể ảnh hưởng đến kết quả thực tế.
Nếu quá nhiều sự kiện được xử lý bằng chương trình ngắt, CPU có thể bị chiếm dụng đáng kể, khiến Scan Time kéo dài, các tác vụ khác bị trì hoãn hoặc một số sự kiện bị bỏ qua.
Đối với hệ thống tốc độ cao, cần đánh giá đồng thời Hardware Interrupt, High-Speed Counter, Process Image Partition và các chức năng điều khiển chuyên dụng. Phương án phù hợp không phải luôn là ngắt nhanh nhất, mà là kiến trúc đáp ứng chính xác những yêu cầu về thời gian, độ tin cậy và tính ổn định của toàn bộ hệ thống.
Nắm vững Interrupt giúp kỹ sư thiết kế chương trình PLC hiệu quả hơn, tối ưu phân bổ tài nguyên CPU, kiểm soát thời gian đáp ứng và xử lý tốt các sự kiện quan trọng trong dây chuyền công nghiệp.
19. Tài liệu kỹ thuật chính thức
Các nguồn tham khảo từ nhà sản xuất:
Bài viết liên quan
High Speed Counter trong PLC là gì? Nguyên lý, chế độ đếm và ứng dụng Encoder trong tự động hóa
Counter trong PLC là gì? Nguyên lý hoạt động, cấu trúc bộ đếm và ứng dụng thực tế
Timer trong PLC là gì? Nguyên lý hoạt động và cách lập trình bộ định thời trong tự động hóa
Bộ nhớ PLC là gì? Cấu trúc và nguyên lý quản lý dữ liệu trong bộ điều khiển khả trình