
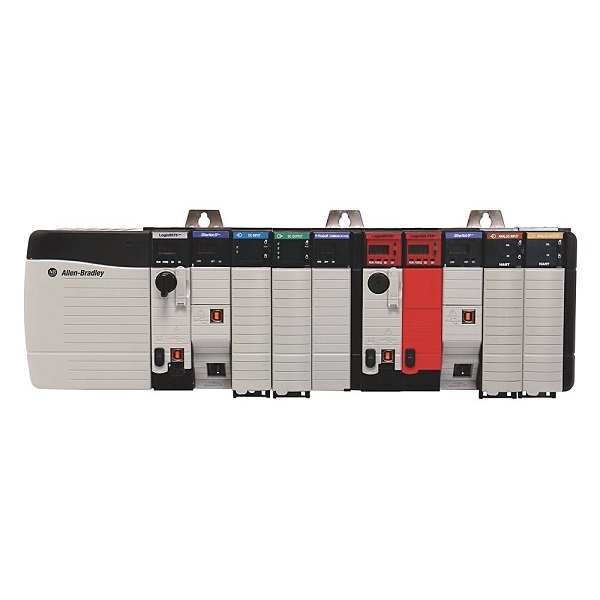
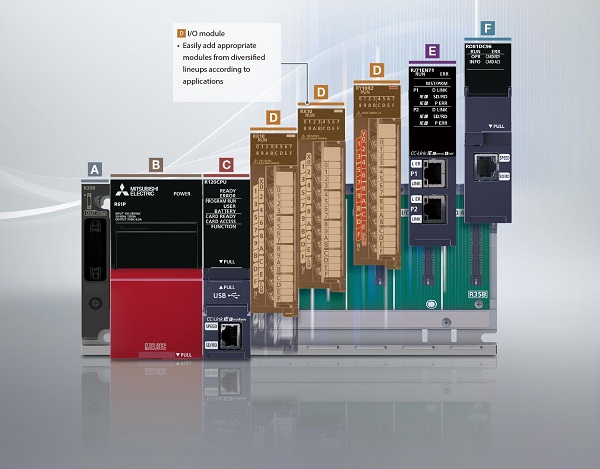
Cấu tạo PLC (Programmable Logic Controller) bao gồm nhiều khối phần cứng được thiết kế để phối hợp thực hiện các nhiệm vụ thu thập tín hiệu, xử lý dữ liệu, thực thi chương trình điều khiển và phát lệnh đến thiết bị chấp hành. Các thành phần quan trọng nhất của PLC gồm bộ xử lý trung tâm CPU, bộ nhớ, bộ nguồn, hệ thống đầu vào/đầu ra (I/O), bus nội bộ, module truyền thông và các module chức năng đặc biệt.
Trong hệ thống tự động hóa công nghiệp, phần cứng PLC có ảnh hưởng trực tiếp đến tốc độ xử lý, số lượng tín hiệu điều khiển, độ chính xác đo lường, khả năng kết nối thiết bị và độ tin cậy vận hành. Việc lựa chọn sai CPU, thiếu công suất nguồn, sử dụng ngõ ra không phù hợp hoặc cấu hình module vượt giới hạn có thể khiến hệ thống không đáp ứng yêu cầu công nghệ, thậm chí làm hư hỏng thiết bị.
Hiểu rõ cấu trúc PLC giúp kỹ sư lựa chọn cấu hình phù hợp, triển khai đấu dây đúng kỹ thuật, dự phòng khả năng mở rộng và xử lý những lỗi liên quan đến phần cứng trong quá trình vận hành.
Bài viết dưới đây sẽ phân tích chi tiết từng thành phần, cơ chế xử lý tín hiệu và các thông số quan trọng cần kiểm tra trong tài liệu kỹ thuật của nhà sản xuất.
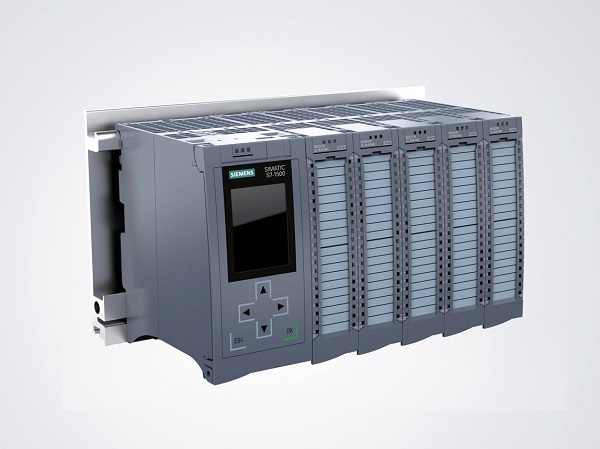
1. Tổng quan cấu trúc phần cứng PLC
1.1. PLC gồm những thành phần chính nào?
Một hệ thống PLC điển hình có thể được phân tích thành bảy nhóm thành phần phần cứng:
-
CPU (Central Processing Unit): Thực thi chương trình điều khiển, xử lý logic và dữ liệu.
-
Memory: Lưu chương trình, trạng thái, tham số và dữ liệu vận hành.
-
Power Supply: Cung cấp năng lượng cho bộ điều khiển và các thành phần liên quan.
-
Input Modules: Tiếp nhận tín hiệu từ cảm biến, công tắc và thiết bị đo.
-
Output Modules: Tạo tín hiệu điều khiển cho relay, van, biến tần và các cơ cấu chấp hành.
-
Communication Interface: Trao đổi dữ liệu với HMI, SCADA, biến tần, Servo Drive và các bộ điều khiển khác.
-
Backplane/Internal Bus: Kết nối và truyền dữ liệu, trong một số kiến trúc còn phân phối nguồn đến các module.
Tùy loại PLC, những thành phần này có thể tích hợp chung trong một thiết bị hoặc được thiết kế thành các module độc lập.
1.2. Sơ đồ khối cấu tạo PLC
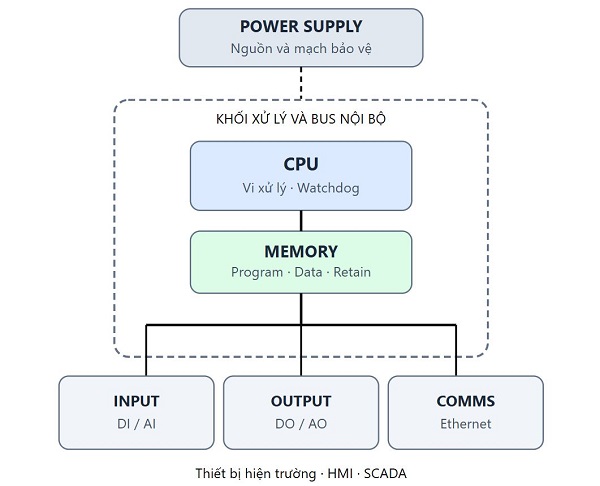
Trong sơ đồ trên, CPU và bộ nhớ đảm nhiệm xử lý dữ liệu, trong khi Input/Output là cầu nối giữa chương trình điều khiển và môi trường bên ngoài.
Bus nội bộ cho phép CPU trao đổi dữ liệu với các module, còn hệ thống truyền thông mở rộng khả năng kết nối đến những thiết bị điều khiển khác.
Sơ đồ mang tính nguyên lý, không thể hiện chính xác cách bố trí linh kiện của một model cụ thể.
1.3. PLC Compact và PLC Modular khác nhau như thế nào?
Phần cứng PLC thường được phân thành hai kiến trúc phổ biến: Compact PLC và Modular PLC.
| Tiêu chí | Compact PLC | Modular PLC |
|---|---|---|
| Cấu tạo | Tích hợp nhiều thành phần | Các module có thể tách rời |
| CPU | Trong khối chính | Có thể là module CPU riêng |
| I/O | Thường có I/O tích hợp | Cấu hình bằng module I/O |
| Mở rộng | Theo giới hạn từng model | Linh hoạt theo chassis/bus |
| Kích thước | Thường gọn | Phụ thuộc số lượng module |
| Bảo trì | Một số lỗi phải thay cả khối | Có thể thay module riêng |
| Ứng dụng | Máy nhỏ, hệ thống vừa | Dây chuyền và hệ thống lớn |
Một số Compact PLC hiện đại vẫn cho phép mở rộng nhiều module, vì vậy khái niệm Compact không đồng nghĩa với việc không thể mở rộng.
Tương tự, Modular PLC không tự động có tốc độ xử lý nhanh hơn Compact PLC. Hiệu năng phải được đánh giá theo CPU và cấu hình thực tế.
Internal Link Bài 01: PLC là gì? Cấu tạo, nguyên lý hoạt động và ứng dụng
2. CPU PLC – Bộ xử lý trung tâm trong cấu tạo phần cứng
2.1. CPU PLC là gì?
CPU (Central Processing Unit) là thành phần chịu trách nhiệm thực thi chương trình điều khiển, xử lý dữ liệu và quản lý hoạt động của hệ thống PLC.
CPU nhận dữ liệu từ hệ thống I/O, thực hiện các phép toán và điều kiện logic, sau đó xác định trạng thái đầu ra phù hợp.
Trong một PLC hiện đại, CPU có thể bao gồm lõi xử lý, bộ điều khiển bộ nhớ, các giao diện ngoại vi và mạch phục vụ chẩn đoán, quản lý tác vụ.
Tùy thiết kế nhà sản xuất, một số chức năng được tích hợp trong cùng vi mạch, trong khi những chức năng khác sử dụng mạch chuyên dụng.
2.2. Các khối xử lý bên trong CPU
Về mặt kiến trúc máy tính, CPU có thể được giải thích thông qua các thành phần chức năng như:
Control Unit (CU): Tổ chức trình tự xử lý lệnh và điều phối các hoạt động của bộ xử lý.
Arithmetic Logic Unit (ALU): Thực hiện phép toán số học và logic, bao gồm cộng, trừ, AND, OR, NOT và các phép so sánh.
Registers: Các thanh ghi tốc độ cao dùng để lưu dữ liệu tạm thời phục vụ xử lý lệnh.
Instruction Processing: Bộ phận nhận, giải mã và thực thi các lệnh của kiến trúc bộ xử lý.
Memory Interface: Giao diện trao đổi dữ liệu với bộ nhớ và các tài nguyên liên quan.
System Supervision: Những cơ chế giám sát hệ thống, bao gồm watchdog, chẩn đoán trạng thái và xử lý lỗi tùy nền tảng.
Cần lưu ý đây là mô hình chức năng khái quát. Không phải PLC nào cũng công bố hoặc sử dụng đúng cấu trúc phần cứng này dưới dạng các khối độc lập.
2.3. CPU thực thi chương trình PLC như thế nào?
Trong một hệ thống PLC có cơ chế xử lý tuần hoàn, CPU sử dụng dữ liệu đầu vào để thực hiện chương trình điều khiển rồi cập nhật kết quả đầu ra theo quy tắc của bộ điều khiển.
Ví dụ, đối với một chương trình điều khiển băng tải:
Conveyor_Run := Start_Request
                AND Drive_Ready
                AND NOT System_Fault;
CPU đọc các biến logic, thực hiện phép toán AND và NOT, sau đó cập nhật giá trị Conveyor_Run.
Tuy nhiên, thời điểm dữ liệu đầu vào được cập nhật và thời điểm ngõ ra vật lý thay đổi còn phụ thuộc cơ chế Process Image, chu kỳ quét và cấu hình tác vụ.
2.4. Hiệu năng CPU và thời gian thực thi lệnh
Một CPU PLC có thể được đánh giá thông qua nhiều thông số:
-
Thời gian thực thi lệnh logic.
-
Tốc độ xử lý số nguyên và số thực.
-
Dung lượng chương trình.
-
Bộ nhớ dữ liệu.
-
Số lượng tác vụ và mức ưu tiên.
-
Khả năng quản lý ngắt.
-
Thời gian truyền thông.
-
Số lượng kết nối và module hỗ trợ.
Ví dụ, nếu một CPU xử lý một lệnh logic đơn giản trong 0,1 µs thì về lý thuyết 10.000 lệnh cùng loại cần khoảng:
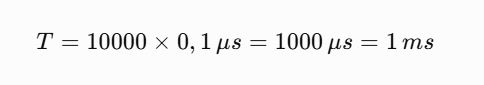
Đây chỉ là phép tính minh họa. Thời gian thực thi chương trình thực tế còn phụ thuộc loại lệnh, truy cập dữ liệu, các khối chức năng, cấu trúc vòng lặp và tác vụ hệ thống.
Không thể sử dụng một thông số thời gian lệnh duy nhất để suy ra chính xác Scan Time của toàn bộ chương trình.
2.5. Watchdog Timer trong CPU PLC
Watchdog là một cơ chế giám sát thời gian hoặc tiến trình thực thi, giúp bộ điều khiển phát hiện những điều kiện xử lý bất thường.
Trong một số PLC, nếu thời gian thực thi vượt quá giới hạn được cấu hình hoặc hệ thống không đáp ứng điều kiện giám sát, CPU có thể tạo lỗi, gọi khối xử lý lỗi hoặc chuyển trạng thái vận hành tùy nền tảng.
Ví dụ, khi chương trình có vòng lặp không kết thúc hoặc một tác vụ sử dụng CPU quá lâu, watchdog có thể tham gia phát hiện điều kiện bất thường.
Cần phân biệt watchdog với chức năng dừng khẩn cấp an toàn. Watchdog không được mặc nhiên xem là giải pháp thay thế cho mạch an toàn máy.
Internal Link Bài 04: CPU PLC hoạt động như thế nào?
3. Bộ nguồn PLC – Power Supply và hệ thống phân phối điện
3.1. Vai trò của bộ nguồn PLC
Bộ nguồn có nhiệm vụ cung cấp điện áp phù hợp cho CPU, mạch logic, module mở rộng và một số tải phụ trợ theo thiết kế của nhà sản xuất.
Trong hệ thống PLC, cần phân biệt nguồn cấp vào bộ điều khiển, nguồn logic nội bộ, nguồn cấp cảm biến và nguồn tải đầu ra.
Đây là những mạch điện có thể liên quan với nhau nhưng không nhất thiết dùng chung một nguồn cấp hoặc cùng khả năng chịu tải.
3.2. Các loại nguồn cấp phổ biến
Các thiết kế PLC có thể sử dụng:
-
Nguồn vào 24 VDC.
-
Nguồn vào 100–240 VAC, tùy model.
-
Module nguồn riêng cấp cho CPU và backplane.
-
Nguồn DC bổ sung cho cảm biến và thiết bị chấp hành.
Ví dụ, đối với SIMATIC S7-1200 thế hệ cổ điển, tài liệu Siemens cho biết CPU có nguồn nội bộ phục vụ CPU, module mở rộng và một ngõ cấp nguồn cảm biến 24 VDC, với giới hạn công suất cụ thể theo model.
docs.tia.siemens.cloud
Không được hiểu rằng nguồn cảm biến 24 VDC tích hợp có thể cấp tùy ý cho toàn bộ tải ngoài.
3.3. Power Budget – Tính toán công suất nguồn PLC
Power Budget là quá trình tính toán tổng công suất hoặc dòng điện yêu cầu của các thành phần để bảo đảm nguồn cấp có khả năng đáp ứng.
Công thức cơ bản:
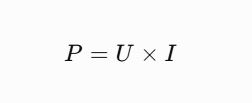
Trong đó (P) là công suất tính bằng watt, (U) là điện áp và (I) là dòng điện.
Giả sử một hệ thống 24 VDC có các tải thuộc cùng nguồn như sau:
| Thành phần | Dòng điện giả định |
|---|---|
| CPU PLC | 0,35 A |
| Các module I/O | 0,20 A |
| Cảm biến | 0,30 A |
| Relay trung gian | 0,25 A |
| Tổng dòng | 1,10 A |
Công suất lý thuyết:
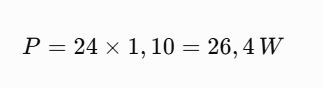
Nếu lấy hệ số dự phòng thiết kế 25%:
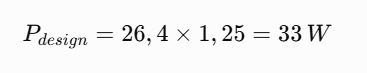
Trong ví dụ này, kỹ sư có thể lựa chọn một nguồn 24 VDC có định mức lớn hơn 33 W, sau khi kiểm tra các điều kiện về dòng khởi động, nhiệt độ, suy giảm công suất và khả năng chịu quá tải.
Lưu ý kỹ thuật: Phép tính trên chỉ hợp lệ khi các dòng điện thuộc cùng nhánh nguồn đang đánh giá. Với PLC có nguồn logic nội bộ, backplane 5 VDC và nguồn cảm biến 24 VDC, cần kiểm tra từng ngân sách nguồn riêng biệt.
3.4. Những lỗi thường gặp liên quan nguồn PLC
Một số nguyên nhân khiến PLC hoạt động không ổn định gồm điện áp cấp thấp hơn mức cho phép, nguồn bị sụt áp khi tải khởi động, đấu nối sai cực tính, tiếp điểm nguồn lỏng và nhiễu từ thiết bị công suất.
Ngoài ra, việc đấu nối song song hai nguồn DC không có chức năng chia tải phù hợp có thể gây dòng tuần hoàn và hư hỏng thiết bị.
Siemens cảnh báo không được đấu song song trực tiếp nguồn cảm biến DC của CPU với nguồn DC ngoài theo cách khiến hai nguồn cùng điều chỉnh điện áp trên một điểm cấp tải.
Khi thiết kế, cần xác định rõ sơ đồ phân phối nguồn, bảo vệ nhánh, điểm tham chiếu 0 V và yêu cầu nối đất từ tài liệu thiết bị.
4. Bộ nhớ PLC – Memory và kiến trúc lưu trữ dữ liệu
Bộ nhớ là thành phần quan trọng trong cấu tạo phần cứng PLC, được sử dụng để lưu chương trình điều khiển, dữ liệu quá trình, biến trung gian và các tham số vận hành.
Bộ nhớ không chỉ quyết định dung lượng chương trình mà còn ảnh hưởng đến khả năng lưu giữ dữ liệu, tốc độ xử lý và khả năng phục hồi trạng thái sau khi mất điện.
4.1. Program Memory – Bộ nhớ chương trình
Program Memory lưu các lệnh và khối chức năng mà CPU thực hiện.
Trong nhiều PLC hiện đại, chương trình được lưu trong vùng nhớ không mất dữ liệu khi mất nguồn, chẳng hạn Flash hoặc công nghệ lưu trữ tương đương.
Khi PLC khởi động, hệ thống sử dụng chương trình đã được lưu để thực thi theo thiết kế của nhà sản xuất.
Cần phân biệt dung lượng lưu trữ chương trình với dung lượng bộ nhớ làm việc và bộ nhớ lưu dữ liệu.
4.2. Work Memory – Bộ nhớ làm việc
Work Memory được sử dụng để chứa các dữ liệu cần thiết trong quá trình CPU xử lý chương trình.
Tùy kiến trúc PLC, bộ nhớ làm việc có thể lưu những thành phần của chương trình đang thực thi, các biến trung gian, vùng dữ liệu tác vụ và thông tin điều khiển.
Dung lượng bộ nhớ làm việc có thể trở thành giới hạn khi chương trình sử dụng nhiều khối chức năng, cấu trúc dữ liệu lớn hoặc thuật toán phức tạp.
4.3. Retentive Memory – Bộ nhớ lưu giữ
Retentive Memory được sử dụng để duy trì một số dữ liệu qua quá trình khởi động lại hoặc mất nguồn theo cơ chế lưu giữ của PLC.
Các dữ liệu có thể cần lưu gồm tổng sản lượng, tham số công nghệ, giá trị hiệu chuẩn và trạng thái phục vụ khôi phục hệ thống.
Tuy nhiên, dữ liệu nào được giữ lại, trong điều kiện nào và bằng phương pháp nào phụ thuộc cấu hình cũng như phần cứng.
Không nên mặc định mọi biến trong PLC đều được lưu khi mất nguồn.
4.4. Process Image Memory
Process Image là vùng dữ liệu chứa ảnh trạng thái đầu vào và đầu ra phục vụ chương trình.
Trong cơ chế cập nhật theo chu kỳ, trạng thái của các Input có thể được sao chép vào vùng Process Image Input, còn dữ liệu đầu ra được xử lý thông qua Process Image Output.
Cách tổ chức này cho phép CPU làm việc với các giá trị I/O theo quy tắc nhất quán của tác vụ.
Tuy nhiên, một số hệ thống cho phép truy cập trực tiếp ngoại vi hoặc cập nhật theo tác vụ riêng.
4.5. Bộ nhớ PLC và tuổi thọ ghi dữ liệu
Một vấn đề kỹ thuật quan trọng là tuổi thọ ghi của bộ nhớ không mất dữ liệu.
Các công nghệ lưu trữ như Flash có giới hạn chu kỳ ghi/xóa. Khi thiết kế chức năng lưu dữ liệu liên tục, cần kiểm tra khả năng lưu và tần suất ghi cho phép.
Ví dụ, việc ghi một giá trị vận hành lên vùng Flash trong mỗi chu kỳ quét có thể tạo lượng ghi rất lớn nếu phần mềm thực sự sử dụng thao tác ghi Flash thường xuyên.
Đối với dữ liệu thay đổi nhanh, có thể sử dụng vùng nhớ làm việc hoặc giải pháp lưu trữ phù hợp, sau đó ghi dữ liệu theo chu kỳ được thiết kế.
Internal Link Bài 08: Bộ nhớ PLC (Memory)
5. Digital Input PLC – Cấu tạo mạch ngõ vào số
Digital Input là thành phần phần cứng được sử dụng để nhận tín hiệu trạng thái từ thiết bị hiện trường.
Mỗi kênh đầu vào thường có mạch điều hòa tín hiệu, bảo vệ điện và cơ chế nhận biết mức logic, tùy cấu trúc module.
5.1. Cấu tạo cơ bản của mạch Digital Input
Một mạch DI công nghiệp có thể gồm các khối chức năng:
-
Đầu cực nhận tín hiệu.
-
Mạch bảo vệ quá áp và nhiễu.
-
Mạch giới hạn dòng điện.
-
Mạch nhận biết mức điện áp.
-
Mạch cách ly điện nếu module có hỗ trợ.
-
Bộ lọc tín hiệu.
-
Giao diện truyền trạng thái đến logic nội bộ.
Trong nhiều module Digital Input, optocoupler hoặc giải pháp cách ly khác được sử dụng để tách điện giữa phía trường và phía logic.
Tuy nhiên, không phải mọi kênh DI đều được cách ly độc lập. Các kênh có thể dùng chung nhóm common hoặc tham chiếu điện.
5.2. Nguyên lý nhận tín hiệu 24 VDC
Giả sử một Digital Input được thiết kế để nhận tín hiệu dương 24 VDC theo cấu hình đấu dây thích hợp.
Khi điện áp đầu vào nằm trong dải được nhà sản xuất định nghĩa là mức ON, mạch đầu vào nhận biết tín hiệu và truyền trạng thái đến hệ thống xử lý.
Khi điện áp nằm trong dải OFF, kênh đầu vào được nhận biết ở trạng thái không tác động.
Giữa hai dải ON và OFF có thể tồn tại vùng không xác định hoặc đặc tính chuyển trạng thái theo thiết kế.
Vì vậy, không nên xem ngưỡng ON/OFF của mọi module DI 24 VDC đều giống nhau.
5.3. Cảm biến PNP và NPN trong hệ thống PLC
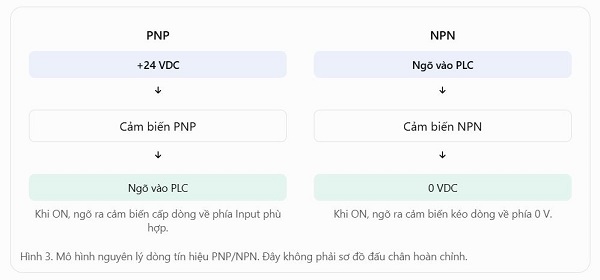
Cảm biến PNP thường cung cấp dòng từ nguồn dương đến tải khi tác động, trong khi cảm biến NPN thường kéo dòng từ tải về phía 0 V.
Khi kết nối PLC phải kiểm tra loại Input của module, cách đấu Common, điện áp cho phép và sơ đồ dây theo datasheet.
Các thuật ngữ Sinking và Sourcing đôi khi gây nhầm lẫn vì có thể đang mô tả phía cảm biến hoặc phía ngõ vào PLC. Do đó, nên xác nhận bằng sơ đồ dòng điện thay vì chỉ dựa vào tên gọi.
5.4. Input Filter và chống nhiễu
Trong môi trường công nghiệp, tín hiệu đầu vào có thể bị tác động bởi nhiễu điện từ hoặc hiện tượng dội tiếp điểm cơ khí.
Input Filter là cơ chế lọc tín hiệu nhằm hạn chế việc nhận nhầm các xung ngắn.
Tuy nhiên, bộ lọc cũng làm tăng độ trễ nhận biết tín hiệu.
Ví dụ, nếu thời gian lọc Input được cấu hình dài hơn thời gian tồn tại của một xung cảm biến, xung có thể không được nhận biết.
Đối với các ứng dụng cần đếm xung Encoder hoặc tín hiệu tốc độ cao, cần xem xét High-Speed Counter hoặc ngõ vào chuyên dụng thay vì sử dụng DI thông thường.
Internal Link Bài 06: Digital Input và Digital Output PLC
6. Digital Output PLC – Cấu tạo và nguyên lý mạch ngõ ra số
Digital Output là khối phần cứng chuyển trạng thái điều khiển từ PLC thành tín hiệu điện phù hợp với thiết bị bên ngoài.
Ngõ ra PLC có thể sử dụng relay cơ điện, transistor hoặc linh kiện bán dẫn khác tùy model.
6.1. Relay Output
Relay Output sử dụng tiếp điểm cơ điện để đóng cắt mạch tải.
Ưu điểm là có thể hỗ trợ các loại điện áp và tải khác nhau trong phạm vi định mức của tiếp điểm.
Relay Output thường phù hợp với những ứng dụng có tần suất đóng cắt không quá cao, như điều khiển contactor, đèn báo hoặc relay trung gian.
Hạn chế của Relay Output là tiếp điểm bị mài mòn, tốc độ đóng cắt thấp hơn ngõ ra bán dẫn và có tuổi thọ cơ điện hữu hạn.
Đặc biệt, khả năng đóng cắt tải DC cảm ứng có thể thấp hơn đáng kể so với tải thuần trở, tùy đặc tính tiếp điểm.
6.2. Transistor Output
Transistor Output sử dụng linh kiện bán dẫn để thực hiện thao tác đóng cắt điện.
Ngõ ra transistor có ưu điểm về tốc độ xử lý và không sử dụng tiếp điểm cơ khí.
Các dạng phổ biến là PNP/Sourcing và NPN/Sinking đối với những hệ thống hỗ trợ cấu trúc tương ứng.
Transistor Output thường được sử dụng cho van điện từ DC, tín hiệu điều khiển tốc độ cao và ngõ ra phát xung phù hợp.
Tuy nhiên, cần phân biệt một ngõ ra transistor thông thường với ngõ ra PTO tốc độ cao. Không phải mọi ngõ ra transistor đều hỗ trợ phát xung với cùng tần số.
6.3. Triac Output
Triac Output sử dụng linh kiện bán dẫn để đóng cắt tải AC phù hợp.
Loại ngõ ra này không thích hợp để sử dụng thay cho mọi ngõ ra DC và có những giới hạn về dòng rò, điện áp và loại tải.
Khi lựa chọn cần đối chiếu đặc tính tải và định mức module.
6.4. So sánh các loại ngõ ra PLC
| Tiêu chí | Relay | Transistor | Triac |
|---|---|---|---|
| Cơ chế | Tiếp điểm cơ điện | Bán dẫn | Bán dẫn |
| Tải phù hợp | AC/DC theo định mức | Thường DC | AC phù hợp |
| Tốc độ đóng cắt | Thấp hơn | Nhanh | Theo đặc tính linh kiện và nguồn AC |
| Mài mòn cơ khí | Có | Không | Không |
| Dòng rò OFF | Thường rất thấp | Có thể có | Có thể có |
| Phát xung tốc độ cao | Không phù hợp | Tùy ngõ ra chuyên dụng | Không phù hợp |
| Ứng dụng | Contactor, relay | Van DC, tín hiệu nhanh | Tải AC phù hợp |
6.5. Bảo vệ tải cảm ứng ở Output
Khi ngõ ra điều khiển cuộn dây relay, contactor hoặc van điện từ, tải có tính cảm ứng.
Khi ngắt dòng điện, năng lượng tích trữ trong cuộn cảm có thể tạo ra điện áp quá độ.
Năng lượng trong cuộn cảm được biểu diễn:
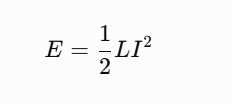
Trong đó (L) là điện cảm của cuộn dây và (I) là dòng điện trước khi ngắt.
Để hạn chế xung quá áp, hệ thống có thể sử dụng diode dập xung, TVS, varistor hoặc mạch RC tùy tải AC/DC và yêu cầu thời gian nhả.
Một diode mắc song song với cuộn dây DC có thể bảo vệ ngõ ra nhưng cũng có thể làm tăng thời gian nhả của cơ cấu. Vì vậy, cần lựa chọn giải pháp bảo vệ phù hợp với yêu cầu đáp ứng.
7. Analog Input PLC – Cấu trúc phần cứng và ADC
Analog Input cho phép PLC nhận các tín hiệu có giá trị biến thiên liên tục.
Khác với Digital Input chỉ xác định trạng thái logic, Analog Input phải thực hiện các bước điều hòa tín hiệu và chuyển đổi dữ liệu sang dạng số.
7.1. Cấu trúc khối Analog Input
Một mạch Analog Input điển hình có thể bao gồm:
-
Mạch bảo vệ tín hiệu đầu vào.
-
Mạch lọc nhiễu.
-
Mạch chuyển đổi hoặc khuếch đại tín hiệu.
-
Mạch cách ly nếu có.
-
Bộ chuyển đổi ADC.
-
Mạch xử lý và giao tiếp dữ liệu với PLC.
ADC (Analog-to-Digital Converter) chuyển đổi tín hiệu tương tự sang giá trị số để CPU xử lý.
Độ chính xác thực tế của module Analog không chỉ phụ thuộc độ phân giải ADC mà còn phụ thuộc sai số mạch đo, sai số tham chiếu, nhiệt độ, nhiễu và phương pháp hiệu chuẩn.
7.2. Độ phân giải ADC
Giả sử một ADC lý tưởng có độ phân giải 12 bit.
Số mức lượng tử hóa là:
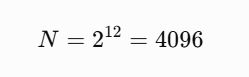
Với dải đo 0–10 V, kích thước một bước lượng tử hóa lý tưởng xấp xỉ:
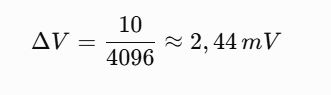
Nếu bộ chuyển đổi sử dụng quy ước mã từ 0 đến 4095 với hai điểm đầu mút được ánh xạ chính xác, khoảng cách giữa các mã đầu mút có thể được tính theo \(10/4095\). Sự khác biệt này phụ thuộc cách định nghĩa transfer function của ADC.
Thông số 12 bit không đồng nghĩa module có độ chính xác tuyệt đối 2,44 mV. Đó là độ phân giải lý tưởng, không phải sai số tổng thể.
7.3. Tín hiệu 4–20 mA và 0–10 V
Hai dải tín hiệu phổ biến là 0–10 V và 4–20 mA.
Tín hiệu điện áp thuận tiện trong nhiều ứng dụng nhưng có thể chịu ảnh hưởng bởi sụt áp và nhiễu trên dây dẫn nếu hệ thống không được thiết kế phù hợp.
Tín hiệu dòng điện 4–20 mA thường được sử dụng trong đo lường công nghiệp, đặc biệt khi thiết bị ở khoảng cách xa.
Ưu điểm quan trọng của dải 4–20 mA là giá trị 4 mA đại diện cho điểm đầu dải đo thông thường, tạo điều kiện phân biệt một số trạng thái lỗi như mất dòng hoàn toàn. Tuy nhiên, việc xác định lỗi cụ thể cần căn cứ cấu hình cảm biến và chức năng chẩn đoán của module.
7.4. Scaling dữ liệu Analog
Ví dụ cảm biến áp suất có dải 0–16 bar tương ứng 4–20 mA.
Khi dòng đo là 12 mA:
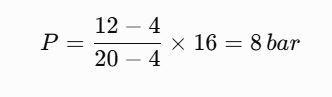
Nếu PLC đọc giá trị số Raw, cần sử dụng giới hạn Raw thực tế của module để chuyển đổi sang đơn vị bar.
Không nên mặc định mọi module Analog có cùng dải Raw hoặc cùng cách biểu diễn số âm và lỗi đo.
Internal Link Bài 07: Analog Input và Analog Output PLC
8. Analog Output PLC – Cấu trúc DAC và tín hiệu điều khiển
Analog Output chuyển đổi giá trị số do PLC tính toán thành tín hiệu điện áp hoặc dòng điện.
8.1. Cấu tạo cơ bản của Analog Output
Một module Analog Output có thể sử dụng bộ chuyển đổi DAC (Digital-to-Analog Converter), mạch khuếch đại, mạch tạo dòng, bộ lọc và các chức năng bảo vệ.
CPU gửi giá trị số đến module thông qua hệ thống giao tiếp nội bộ.
Module thực hiện chuyển đổi thành tín hiệu đầu ra, chẳng hạn 0–10 V hoặc 4–20 mA.
8.2. Ứng dụng điều khiển biến tần
Giả sử biến tần được cấu hình nhận tín hiệu 0–10 V tương ứng dải tần số 0–50 Hz.
Để đặt 35 Hz, điện áp tham chiếu lý tưởng là:
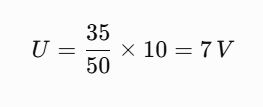
PLC phải xuất giá trị số tương ứng để module AO tạo tín hiệu gần 7 V.
Trong thực tế, kỹ sư cần xác nhận dải tín hiệu, điện trở tải, khả năng phát dòng và các tham số giới hạn của biến tần.
8.3. Độ chính xác của Analog Output
Độ chính xác AO chịu ảnh hưởng bởi độ phân giải DAC, sai số đầu ra, độ ổn định nguồn tham chiếu và điều kiện tải.
Ví dụ, cùng một giá trị đặt 5 V nhưng tín hiệu thực tế có thể lệch trong phạm vi sai số module.
Vì vậy, đối với những hệ thống yêu cầu điều khiển chính xác, cần kiểm tra thông số Accuracy, Resolution, Temperature Drift và điều kiện hiệu chuẩn.
9. Backplane và Internal Bus – Hệ thống kết nối phần cứng PLC
Backplane hoặc Internal Bus là thành phần giúp CPU trao đổi dữ liệu với các module trong hệ thống.
Ở PLC dạng module, backplane có thể được tích hợp trong chassis hoặc thông qua cơ chế đầu nối bus giữa các module.
9.1. Backplane PLC là gì?
Backplane là cấu trúc kết nối điện và truyền thông nội bộ giữa các module.
Tùy kiến trúc, backplane thực hiện một hoặc nhiều chức năng:
-
Phân phối nguồn đến module.
-
Truyền dữ liệu giữa CPU và I/O.
-
Trao đổi thông tin chẩn đoán.
-
Nhận dạng và quản lý module.
-
Hỗ trợ các cơ chế đồng bộ hoặc chức năng chuyên dụng.
Ví dụ, tài liệu Rockwell Automation mô tả backplane của chassis ControlLogix là đường truyền thông tốc độ cao giữa các module, đồng thời phân phối nguồn cho các module trong chassis.
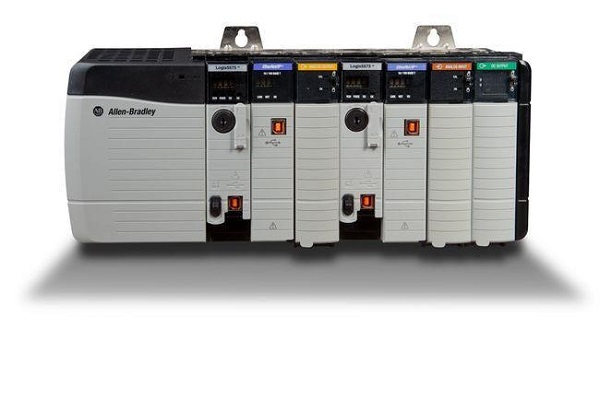
9.2. Bus nội bộ ảnh hưởng đến hiệu năng PLC như thế nào?
Bus nội bộ có vai trò trao đổi dữ liệu giữa CPU và các module, nhưng không phải mọi dữ liệu đều được truyền với cùng chu kỳ hoặc cơ chế.
Trong hệ thống có nhiều module hoặc yêu cầu tốc độ cao, cấu trúc bus và khả năng tổ chức cập nhật dữ liệu ảnh hưởng đến thời gian phản hồi.
Các yếu tố cần kiểm tra gồm số lượng module tối đa, dung lượng trao đổi dữ liệu, tốc độ cập nhật, cơ chế đồng bộ và giới hạn của CPU.
Không thể đánh giá hiệu năng toàn hệ thống chỉ dựa trên số lượng module được lắp.
9.3. Khác nhau giữa Backplane I/O và Remote I/O
Backplane I/O là các module được kết nối trực tiếp với cấu trúc bus cục bộ của PLC.
Remote I/O được bố trí ở vị trí khác và trao đổi dữ liệu với CPU thông qua mạng truyền thông.
Ví dụ, trong một dây chuyền dài, các trạm Remote I/O có thể được bố trí gần từng khu vực máy nhằm giảm hệ thống dây hiện trường.
Tuy nhiên, Remote I/O cần được thiết kế dựa trên chu kỳ truyền thông, đặc tính mạng và yêu cầu phản hồi của quá trình điều khiển.
10. Module truyền thông PLC – Communication Modules
10.1. Vai trò của module truyền thông
Module truyền thông cho phép PLC trao đổi dữ liệu với các thiết bị bên ngoài như HMI, SCADA, biến tần, Servo Drive, Remote I/O và các bộ điều khiển khác.
Một số CPU tích hợp cổng Ethernet hoặc Serial, trong khi những dòng khác yêu cầu module truyền thông riêng để sử dụng giao thức tương ứng.
10.2. Các giao thức truyền thông phổ biến
| Giao thức | Hạ tầng thường dùng | Ứng dụng |
|---|---|---|
| Modbus RTU | Serial, thường RS485 | HMI, biến tần, thiết bị đo |
| Modbus TCP | Ethernet/TCP-IP | Trao đổi thanh ghi |
| PROFINET | Industrial Ethernet | PLC, I/O, Drive |
| PROFIBUS DP | Fieldbus | I/O phân tán, thiết bị trường |
| EtherNet/IP | Industrial Ethernet | Điều khiển và trao đổi dữ liệu |
| EtherCAT | Industrial Ethernet thời gian thực | Motion Control, Remote I/O |
| CC-Link IE | Mạng Ethernet công nghiệp | PLC và thiết bị tương thích |
| OPC UA | Giao tiếp thông tin công nghiệp | SCADA, hệ thống IT/OT |
Các giao thức không mặc nhiên tương thích trực tiếp với nhau. Kỹ sư cần kiểm tra phần cứng và firmware của PLC, loại module và vai trò truyền thông được hỗ trợ.
10.3. Cổng truyền thông tích hợp và module mở rộng
Một CPU có cổng Ethernet tích hợp không có nghĩa là hỗ trợ mọi giao thức chạy trên Ethernet.
Ví dụ, để sử dụng một giao thức cụ thể, CPU có thể cần firmware, phần mềm, giấy phép hoặc module bổ sung.
Trong thiết kế, phải phân biệt giữa cổng vật lý Ethernet, giao thức truyền thông và chức năng điều khiển mà thiết bị hỗ trợ.
Internal Link Bài 15: Giao tiếp truyền thông PLC
11. Module chức năng đặc biệt trong cấu tạo PLC
Ngoài Digital I/O và Analog I/O, PLC có thể được mở rộng bằng những module thực hiện nhiệm vụ chuyên biệt.
11.1. High-Speed Counter Module
High-Speed Counter (HSC) được sử dụng để đếm xung có tần số cao.
HSC thường kết nối Encoder, cảm biến tốc độ cao hoặc các thiết bị phát xung.
Ví dụ, một Encoder có 1.000 xung/vòng theo chế độ đếm đang sử dụng.
Nếu trục quay 1.500 vòng/phút, tần số xung ở chế độ đếm tương ứng là:
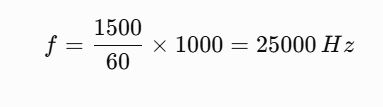
Tức 25 kHz.
Ngõ vào và HSC phải hỗ trợ tần số phù hợp, bao gồm cả ảnh hưởng của chế độ giải mã x1, x2 hoặc x4 nếu sử dụng Encoder quadrature.
Internal Link Bài 12: High Speed Counter PLC
11.2. Motion Control Module
Motion Control Module được sử dụng để thực hiện những chức năng điều khiển chuyển động như phát xung vị trí, điều khiển trục, đồng bộ và thực hiện profile chuyển động.
Tùy nền tảng, các chức năng này có thể nằm trong CPU hoặc module chuyên dụng.
Trong hệ thống Servo, cần xem xét số trục hỗ trợ, chu kỳ cập nhật, phương thức phản hồi và giao thức truyền thông.
11.3. Temperature Module
Module nhiệt độ được thiết kế để nhận tín hiệu từ RTD như Pt100, Pt1000 hoặc cặp nhiệt điện phù hợp.
Các module này có thể tích hợp mạch kích thích, bù nhiệt độ mối nối lạnh, tuyến tính hóa và chuyển đổi tín hiệu thành đơn vị nhiệt độ.
Cần lựa chọn đúng loại cảm biến, số dây RTD, dải nhiệt độ và phương pháp đấu nối.
11.4. Weighing Module
Module cân có thể tiếp nhận tín hiệu từ Load Cell thông qua mạch đo chuyên dụng.
Một Load Cell thường cung cấp tín hiệu nhỏ theo đơn vị mV/V, vì vậy không thể mặc nhiên kết nối trực tiếp với module Analog 0–10 V mà không có giải pháp xử lý tín hiệu phù hợp.
Trong hệ thống cân định lượng, độ chính xác còn phụ thuộc cơ cấu cơ khí, bộ khuếch đại, nhiễu, hiệu chuẩn và điều kiện vận hành.
11.5. Safety I/O và Safety PLC
Một số hệ thống sử dụng CPU và module I/O chuyên dụng cho các chức năng an toàn.
Những module này phải được lựa chọn theo yêu cầu an toàn chức năng, mức độ tin cậy và cấu trúc hệ thống.
Việc sử dụng một module I/O thông thường không tạo ra chức năng Safety chỉ bằng cách viết chương trình kiểm tra tín hiệu.
Internal Link Bài 16: PLC Safety
12. Ví dụ thực tế: Phân tích cấu hình phần cứng Siemens S7-1200
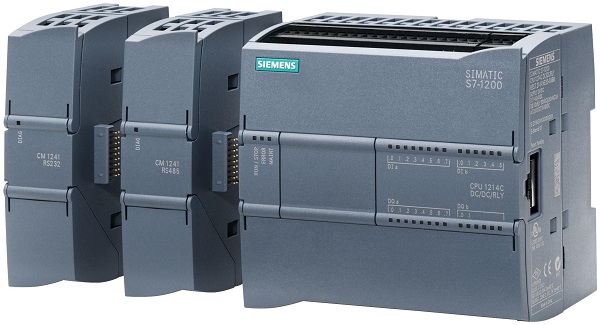
Để hiểu rõ hơn cấu tạo PLC, có thể xem xét nền tảng Siemens SIMATIC S7-1200 thế hệ cổ điển.
12.1. CPU và hệ thống module
Với S7-1200 thế hệ cổ điển, CPU có thể tích hợp Digital I/O và một số chức năng công nghệ. Các module mở rộng được sử dụng khi cần bổ sung tín hiệu hoặc chức năng.
Theo tài liệu Siemens S7-1200 V4.7, tùy CPU có thể sử dụng các nhóm mở rộng gồm Signal Module, Communication Module và Signal/Communication Board.
Cấu trúc cụ thể phụ thuộc model CPU.
Ví dụ, CPU 1214C thế hệ cổ điển cho phép tối đa tám Signal Module và ba Communication Module theo tài liệu cấu hình, nhưng vẫn phải tuân thủ giới hạn công suất nguồn và khả năng tương thích của từng thiết bị.(docs.tia.siemens.cloud)
12.2. Phân biệt các thế hệ S7-1200
Cần đặc biệt chú ý đến sự khác nhau giữa S7-1200 thế hệ cổ điển và S7-1200 G2.
Đối với S7-1200 G2, cách bố trí module và các giới hạn mở rộng được mô tả trong tài liệu riêng. Không được sử dụng trực tiếp các quy tắc của thế hệ cũ để lắp đặt hoặc lựa chọn module G2.(support.industry.siemens.com)
Đây là một ví dụ cho thấy ngay cả các PLC thuộc cùng một họ sản phẩm cũng có thể khác nhau đáng kể về cấu trúc phần cứng.
12.3. Quy trình lựa chọn cấu hình phần cứng
Đối với một dự án sử dụng S7-1200 hoặc nền tảng tương đương, kỹ sư cần thực hiện:
-
Lập bảng tín hiệu I/O.
-
Xác định loại nguồn và dòng điện yêu cầu.
-
Lựa chọn CPU theo tính năng.
-
Lựa chọn module bổ sung.
-
Kiểm tra Power Budget.
-
Kiểm tra giới hạn kết nối.
-
Kiểm tra tính tương thích của phần mềm và firmware.
-
Thiết kế sơ đồ đấu dây.
-
Xây dựng cấu hình phần cứng trong phần mềm.
-
Kiểm tra hệ thống trước khi vận hành.
13. Case Study – Thiết kế cấu hình phần cứng PLC cho băng tải phân loại sản phẩm
Để đánh giá cách lựa chọn các thành phần phần cứng PLC trong thực tế, xem xét một hệ thống băng tải phân loại sản phẩm gồm động cơ truyền động, cảm biến quang, xy lanh khí nén và biến tần.
13.1. Yêu cầu công nghệ
Hệ thống cần thực hiện các chức năng: khởi động và dừng băng tải, phát hiện sản phẩm, xác định loại sản phẩm, đếm sản lượng, điều khiển cơ cấu gạt và giám sát trạng thái thiết bị.
Tốc độ băng tải được điều chỉnh thông qua biến tần, còn vị trí sản phẩm có thể được xác định bằng Encoder nếu yêu cầu phân loại chính xác theo quãng đường di chuyển.
13.2. Lập bảng Input/Output
| Thiết bị | Loại tín hiệu | Số lượng |
|---|---|---|
| Nút START, STOP, RESET | Digital Input | 3 |
| Cảm biến quang | Digital Input | 2 |
| Cảm biến vị trí xy lanh | Digital Input | 2 |
| Tín hiệu trạng thái biến tần | Digital Input | 2 |
| Nút chọn chế độ | Digital Input | 1 |
| Van điện từ | Digital Output | 2 |
| Lệnh chạy biến tần | Digital Output | 1 |
| Đèn báo trạng thái | Digital Output | 3 |
| Còi cảnh báo | Digital Output | 1 |
| Tín hiệu đặt tốc độ | Analog Output | 1 |
| Encoder | High-Speed Counter | 1 kênh |
Tổng nhu cầu phần cứng trong ví dụ:
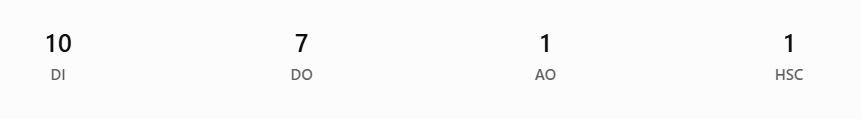
Đây là số lượng I/O phục vụ chức năng công nghệ giả định, chưa bao gồm các kênh an toàn chuyên dụng hoặc nhu cầu bổ sung trong thiết kế chi tiết.
13.3. Tính toán dự phòng I/O
Đối với Digital Input, nếu lấy mức dự phòng thiết kế 20%:
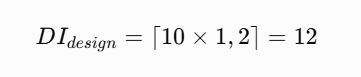
Đối với Digital Output:
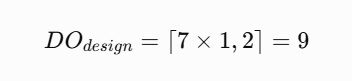
Vì vậy, có thể cân nhắc cấu hình tối thiểu 12 DI và 9 DO, sau đó lựa chọn theo các module thương mại có sẵn.
Hệ số 20% chỉ là giả định thiết kế, không phải một yêu cầu tiêu chuẩn cố định.
13.4. Lựa chọn CPU
CPU cần đáp ứng số lượng I/O, chức năng HSC, kết nối biến tần và khả năng mở rộng.
Nếu PLC đã tích hợp một số điểm I/O, kỹ sư có thể bổ sung module cho những tín hiệu còn thiếu.
Trường hợp yêu cầu đọc Encoder có tần số cao, phải xác định chính xác khả năng HSC của CPU hoặc module chuyên dụng.
Nếu điều khiển biến tần qua Analog Output, cần lựa chọn module AO hoặc CPU có ngõ ra tương ứng.
13.5. Tính toán tần số Encoder
Giả sử Encoder tạo 1.024 xung/vòng và trục Encoder quay ở tốc độ tối đa 1.800 vòng/phút.
Với chế độ đếm x1:
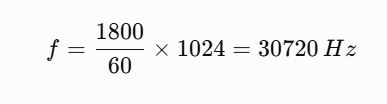
Tần số tín hiệu cơ bản là 30,72 kHz.
Nếu dùng giải mã quadrature x4, tốc độ đếm tối đa tương ứng là:
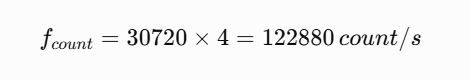
Như vậy, hệ thống phải được lựa chọn dựa trên thông số tần số đầu vào và chế độ đếm của HSC, không chỉ dựa trên số xung/vòng của Encoder.
Ngoài ra, cần kiểm tra mức điện áp, kiểu ngõ ra Encoder, cáp tín hiệu và thời gian phản hồi của cơ cấu gạt sản phẩm.
13.6. Sơ đồ kiến trúc phần cứng đề xuất
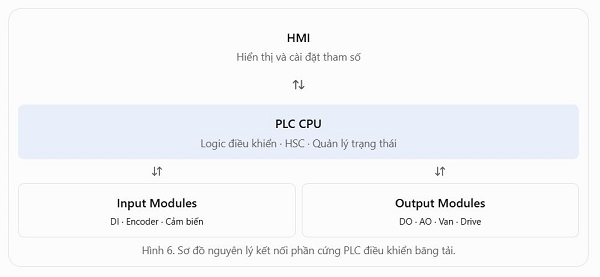
Sơ đồ này chưa thể hiện các nhánh cấp nguồn, bảo vệ điện và mạch an toàn. Khi triển khai thực tế cần bổ sung đầy đủ sơ đồ điện và các thiết bị theo đánh giá rủi ro.
13.7. Kiểm tra cấu hình trước khi lắp đặt
Sau khi lựa chọn CPU và module, cần kiểm tra tương thích phần cứng, dung lượng nguồn, giới hạn số module và phương án bố trí trong tủ.
Bên cạnh đó, cần kiểm tra khả năng xử lý xung, cấu trúc nối đất, EMC và các thông số truyền thông.
Kết quả của bài toán cấu hình là một bộ danh sách thiết bị đáp ứng yêu cầu kỹ thuật, không chỉ là lựa chọn CPU đủ số lượng Input/Output.
14. Nguyên tắc bố trí và lắp đặt phần cứng PLC trong tủ điện
14.1. Bố trí PLC và thiết bị công suất
PLC cần được lắp đặt trong môi trường đáp ứng giới hạn về nhiệt độ, độ ẩm, rung động và độ sạch theo tài liệu nhà sản xuất.
Khi bố trí tủ điện, nên xem xét khoảng cách với biến tần, contactor, thiết bị đóng cắt công suất và các nguồn phát nhiễu điện từ.
Đặc biệt, dây tín hiệu Analog, Encoder và truyền thông cần được tổ chức phù hợp để hạn chế tác động của nhiễu.
14.2. Yêu cầu thông gió và tản nhiệt
PLC phát sinh nhiệt trong quá trình hoạt động.
Nhiệt độ tủ điện phụ thuộc công suất tổn hao của thiết bị, môi trường và hiệu quả tản nhiệt.
Ví dụ, tài liệu Siemens S7-1200 V4.7 quy định khoảng hở tối thiểu 25 mm ở phía trên và dưới thiết bị cho cấu hình lắp đặt được hướng dẫn, đồng thời nêu giới hạn nhiệt độ khác nhau theo hướng lắp đặt. (support.industry.siemens.com)
Khoảng cách thực tế phải theo đúng manual của dòng PLC và các thiết bị lân cận, không áp dụng một giá trị chung cho mọi hệ thống.
14.3. Nối đất và chống nhiễu EMC
EMC (Electromagnetic Compatibility) liên quan đến khả năng thiết bị hoạt động trong môi trường điện từ mà không gây hoặc chịu ảnh hưởng nhiễu vượt mức chấp nhận.
Các biện pháp thiết kế có thể bao gồm nối đất bảo vệ, bố trí dây tín hiệu phù hợp, sử dụng cáp chống nhiễu, phân tách dây công suất và dây tín hiệu, cũng như lựa chọn thiết bị lọc nhiễu.
Cách nối shield của cáp phải theo tài liệu của thiết bị và yêu cầu thiết kế. Không nên mặc định mọi loại cáp đều phải nối shield theo cùng một cách.
14.4. Tiêu chuẩn phần cứng PLC
IEC 61131-2:2017 quy định các yêu cầu chức năng, tương thích điện từ và phương pháp thử nghiệm liên quan đối với thiết bị điều khiển công nghiệp như PLC/PAC cùng các thiết bị ngoại vi thuộc phạm vi áp dụng. (IEC)
Trong thiết kế máy, cần xem xét thêm các tiêu chuẩn an toàn điện và an toàn chức năng phù hợp với ứng dụng thực tế.
Internal Link Bài 19: Thiết kế hệ thống PLC chuẩn kỹ thuật
15. Các lỗi phần cứng PLC thường gặp và phương pháp kiểm tra
| Hiện tượng | Nguyên nhân có thể | Hướng kiểm tra |
|---|---|---|
| CPU không lên nguồn | Mất nguồn, nguồn lỗi, dây lỏng | Điện áp và trạng thái bộ nguồn |
| CPU báo lỗi hệ thống | Module lỗi, cấu hình sai, lỗi chương trình | Diagnostic Buffer |
| Không nhận Digital Input | Cảm biến, đấu dây, module DI | Điện áp và trạng thái kênh |
| Digital Output không hoạt động | Logic chưa cho phép, tải lỗi, module DO | Chương trình, điện áp và tải |
| Analog đo sai | Sai cấu hình, đấu dây, nhiễu, Scaling | Raw Value và tín hiệu thực |
| Module không được nhận dạng | Sai model, sai vị trí, lỗi bus | Cấu hình và trạng thái module |
| Mất truyền thông | Sai cấu hình, cáp hoặc thiết bị mạng | Cổng, giao thức, Diagnostic |
| PLC hoạt động chập chờn | Sụt áp, nhiễu, nhiệt độ | Nguồn, EMC, môi trường |
Việc kiểm tra phần cứng phải tuân thủ quy trình an toàn điện và cô lập năng lượng phù hợp.
Trước khi thay module, cần kiểm tra yêu cầu ngắt nguồn, khả năng thay nóng và hướng dẫn của nhà sản xuất. Không được tự ý tháo lắp module đang cấp điện khi thiết bị không hỗ trợ thao tác đó.
16. Checklist lựa chọn phần cứng PLC trước khi triển khai
Checklist thiết kế phần cứng PLC
0/12
Internal Link Bài 20: Checklist triển khai PLC
17. Câu hỏi thường gặp về cấu tạo phần cứng PLC
17.1. Cấu tạo PLC gồm những bộ phận nào?
PLC thường gồm CPU, bộ nhớ, nguồn cấp, hệ thống Input/Output, bus nội bộ và giao diện truyền thông. Tùy cấu hình, PLC còn có module mở rộng hoặc module công nghệ chuyên dụng.
17.2. CPU PLC có chức năng gì?
CPU thực thi chương trình điều khiển, xử lý dữ liệu, quản lý trạng thái và điều phối hoạt động của bộ điều khiển.
17.3. PLC Compact và Modular khác nhau như thế nào?
Compact PLC tích hợp nhiều thành phần trong một khối chính, trong khi Modular PLC cho phép cấu hình nhiều module riêng biệt. Khả năng mở rộng thực tế phụ thuộc model.
17.4. Bộ nhớ PLC có mất dữ liệu khi mất điện không?
Một số vùng nhớ không mất dữ liệu, trong khi những vùng khác có thể bị khởi tạo lại. Khả năng lưu giữ phụ thuộc cấu hình và công nghệ bộ nhớ của PLC.
17.5. PLC có thể sử dụng nguồn 24 VDC không?
Có, nhiều dòng PLC sử dụng 24 VDC. Tuy nhiên, một số dòng có phiên bản sử dụng nguồn AC hoặc module nguồn riêng, nên cần kiểm tra nhãn và tài liệu model.
17.6. Ngõ ra Relay và Transistor khác nhau như thế nào?
Relay sử dụng tiếp điểm cơ khí và thường phù hợp tải đóng cắt không quá nhanh. Transistor sử dụng bán dẫn, thường phù hợp với tải DC và các ứng dụng cần tốc độ đóng cắt cao hơn trong giới hạn thiết kế.
17.7. Module Analog Input có thể đọc trực tiếp mọi cảm biến không?
Không. Module phải hỗ trợ loại tín hiệu, dải đo và phương pháp đấu nối của cảm biến. Những cảm biến như thermocouple, RTD hoặc load cell có thể cần module chuyên dụng.
17.8. PLC có thể mở rộng vô hạn module I/O không?
Không. Mỗi CPU có giới hạn số module, dung lượng dữ liệu, khả năng cấp nguồn và cấu hình phần cứng. Các giới hạn này phải được kiểm tra trong manual.
17.9. Backplane PLC là gì?
Backplane là cấu trúc kết nối nội bộ giúp các module trao đổi dữ liệu và trong nhiều kiến trúc còn phân phối nguồn điện.
17.10. Khi thay CPU PLC có cần nạp lại chương trình không?
Phụ thuộc thiết kế hệ thống, phương thức lưu chương trình và quy trình thay thế. Trong nhiều trường hợp cần khôi phục chương trình, cấu hình phần cứng, tham số mạng và kiểm tra lại chức năng điều khiển.
18. Kết luận
Cấu tạo PLC là sự kết hợp giữa nhiều thành phần phần cứng được thiết kế để thực hiện các nhiệm vụ điều khiển công nghiệp một cách có tổ chức. CPU chịu trách nhiệm xử lý chương trình, bộ nhớ lưu dữ liệu, bộ nguồn cung cấp năng lượng, các module I/O kết nối thiết bị hiện trường, còn bus nội bộ và module truyền thông bảo đảm khả năng trao đổi dữ liệu.
Hiểu rõ cấu trúc phần cứng PLC giúp kỹ sư đánh giá đúng khả năng xử lý, lựa chọn số lượng I/O, tính toán nguồn, cấu hình module và triển khai hệ thống phù hợp với yêu cầu công nghệ.
Trong các ứng dụng thực tế, chất lượng của một hệ thống PLC không chỉ phụ thuộc vào tốc độ CPU mà còn liên quan đến thiết kế nguồn, tính tương thích của module, độ chính xác Analog, thời gian phản hồi, khả năng chống nhiễu và điều kiện lắp đặt.
Việc lựa chọn đúng cấu hình ngay từ giai đoạn thiết kế sẽ giúp giảm nguy cơ lỗi, thuận tiện mở rộng và hỗ trợ bảo trì lâu dài.
Đối với kỹ sư tự động hóa, kiến thức về phần cứng PLC là nền tảng quan trọng trước khi đi sâu vào lập trình, truyền thông công nghiệp, Motion Control và chẩn đoán sự cố.
19. Tài liệu tham khảo
Các tài liệu chính thức được dùng để đối chiếu cấu trúc phần cứng, nguồn cấp, module và yêu cầu thiết bị:
Bài viết liên quan
High Speed Counter trong PLC là gì? Nguyên lý, chế độ đếm và ứng dụng Encoder trong tự động hóa
Interrupt trong PLC là gì? Nguyên lý xử lý ngắt và ứng dụng trong tự động hóa công nghiệp
Counter trong PLC là gì? Nguyên lý hoạt động, cấu trúc bộ đếm và ứng dụng thực tế
Timer trong PLC là gì? Nguyên lý hoạt động và cách lập trình bộ định thời trong tự động hóa