
Chu kỳ quét PLC (PLC Scan Cycle) là quá trình bộ điều khiển thực hiện tuần hoàn các nhiệm vụ cần thiết để xử lý chương trình điều khiển và cập nhật dữ liệu Input/Output. Đây là cơ chế vận hành nền tảng của nhiều hệ PLC công nghiệp, quyết định cách bộ điều khiển nhận biết sự thay đổi tín hiệu, thực hiện thuật toán và tạo lệnh điều khiển đến thiết bị chấp hành.
Trong một hệ thống PLC điển hình, CPU thu thập dữ liệu từ cảm biến, nút nhấn và các module đầu vào, xử lý chương trình đã được lập trình, sau đó cập nhật trạng thái hoặc giá trị đầu ra. Quá trình này được lặp lại liên tục trong chế độ RUN.
Khoảng thời gian để hoàn thành một chu kỳ được gọi là Scan Time hoặc Cycle Time theo cách định nghĩa của từng nền tảng. Thời gian này có thể ở mức mili giây, nhưng không nhất thiết cố định qua mọi chu kỳ.
Hiểu rõ chu kỳ quét PLC giúp kỹ sư giải quyết nhiều vấn đề thực tế như cảm biến phát xung nhưng PLC không nhận, Output phản hồi chậm, bộ đếm bị thiếu xung, chương trình hoạt động không đúng trình tự hoặc máy mất độ chính xác khi tăng tốc độ sản xuất.
Bài viết phân tích cơ chế thực thi từ góc độ phần cứng, bộ nhớ, phần mềm và các yêu cầu điều khiển thời gian thực, đồng thời minh họa bằng ví dụ tính toán và tình huống kỹ thuật.
1. Chu kỳ quét PLC (PLC Scan Cycle) là gì?
1.1. Khái niệm PLC Scan Cycle
PLC Scan Cycle là chu kỳ thực hiện một tập hợp nhiệm vụ điều khiển theo cơ chế tuần hoàn.
Trong mô hình PLC đơn giản, chu kỳ này thường được giải thích bằng các hoạt động đọc Input, thực thi chương trình, cập nhật Output và thực hiện các chức năng hệ thống.
Tuy nhiên, đây chỉ là cách mô tả khái quát. Thứ tự cập nhật I/O và cách thực thi tác vụ có thể khác nhau giữa các nhà sản xuất.
Đối với Siemens S7-1200 và S7-1500, chương trình chu kỳ sử dụng vùng Process Image cập nhật tự động thường bắt đầu bằng việc đưa Output Image ra module vật lý, tiếp theo đọc Input vào vùng Input Image, rồi thực thi chương trình người dùng. Các sự kiện ngắt và hoạt động truyền thông có thể xen vào quá trình xử lý. (docs.tia.siemens.cloud+1)
1.2. Sơ đồ nguyên lý chu kỳ quét PLC
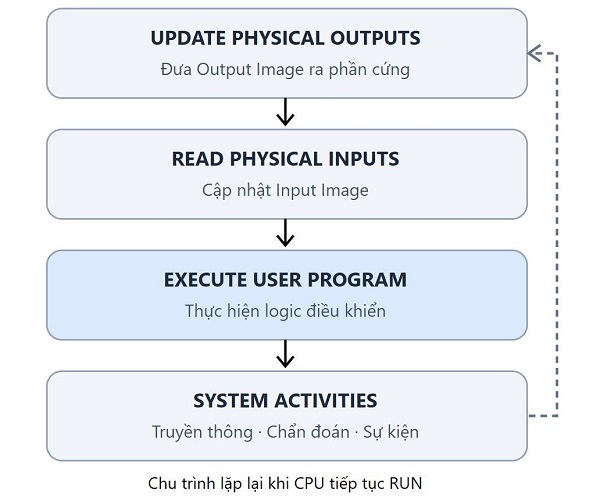
Đối với nhiều hệ PLC, CPU liên tục thực thi các tác vụ chu kỳ cho đến khi có sự kiện làm thay đổi chế độ vận hành.
Các tác vụ ưu tiên cao, chẳng hạn ngắt phần cứng hoặc chương trình định kỳ, có thể làm gián đoạn chương trình chính rồi cho phép chương trình tiếp tục khi điều kiện xử lý được đáp ứng.
1.3. Vì sao PLC cần sử dụng cơ chế quét?
Cơ chế quét cung cấp một cách tổ chức việc cập nhật dữ liệu và thực thi logic theo trình tự xác định.
Khi CPU sử dụng ảnh đầu vào được chụp tại một thời điểm, chương trình tuần hoàn có thể xử lý các điều kiện logic dựa trên cùng một tập trạng thái thay vì liên tục nhận những thay đổi bất kỳ từ môi trường bên ngoài.
Điều này thuận lợi cho việc thiết kế, kiểm thử và dự đoán hành vi chương trình.
Tuy nhiên, cơ chế quét cũng tạo ra giới hạn: nếu một tín hiệu xuất hiện và biến mất giữa hai lần cập nhật Input, chương trình có thể không phát hiện được.
Đó là lý do các bộ điều khiển hiện đại hỗ trợ thêm cơ chế ngắt, Pulse Catch, High-Speed Counter và các phương pháp cập nhật I/O chuyên dụng.
Internal Link Bài 01: PLC là gì? Cấu tạo, nguyên lý hoạt động và ứng dụng
1.4. Chu kỳ quét khác thời gian thực thi một lệnh như thế nào?
Một lệnh logic như AND hoặc OR có thể được thực hiện trong thời gian rất ngắn, nhưng chương trình PLC thực tế chứa nhiều lệnh, khối chức năng và phép tính.
Thời gian quét còn chịu ảnh hưởng từ hoạt động cập nhật I/O và những nhiệm vụ hệ thống tính trong chu kỳ.
Do đó, không thể dùng trực tiếp thời gian xử lý một lệnh để xác định Scan Time.
Ví dụ, một CPU thực thi lệnh Boolean rất nhanh nhưng chương trình chứa thuật toán xử lý mảng lớn, nhiều vòng lặp hoặc các tác vụ ưu tiên cao thì thời gian thực thi tổng thể vẫn có thể tăng đáng kể.
Internal Link Bài 04: CPU PLC hoạt động như thế nào?
2. Phân tích chi tiết các giai đoạn trong PLC Scan Cycle
2.1. Read Inputs – Đọc trạng thái đầu vào
Ở giai đoạn cập nhật đầu vào, PLC thu thập trạng thái tín hiệu từ phần cứng hoặc module I/O.
Các thiết bị cung cấp tín hiệu có thể gồm cảm biến quang, cảm biến tiệm cận, công tắc hành trình, nút nhấn và thiết bị đo Analog.
Trong cơ chế Process Image, giá trị đọc được sao chép vào vùng nhớ Input Image.
Ví dụ:
| Địa chỉ minh họa | Thiết bị | Trạng thái |
|---|---|---|
| I0.0 | Nút START | TRUE |
| I0.1 | STOP_OK | TRUE |
| I0.2 | Cảm biến sản phẩm | FALSE |
| I0.3 | Biến tần Ready | TRUE |
CPU sẽ sử dụng các giá trị này khi chương trình truy cập vùng Input Image, cho đến khi vùng đó được cập nhật theo cơ chế tiếp theo.
Nếu cảm biến tại I0.2 chuyển trạng thái trong quá trình CPU đang xử lý chương trình, giá trị tại Input Image không nhất thiết thay đổi ngay.
2.2. Execute Program – Thực thi chương trình
Sau khi nhận dữ liệu cần thiết, CPU thực hiện các lệnh và khối chương trình.
Ví dụ:
Motor_Enable :=
    Start_Request
    AND Stop_OK
    AND Drive_Ready
    AND NOT System_Fault;
CPU xác định kết quả Motor_Enable từ các trạng thái logic.
Với chương trình phức tạp, CPU có thể phải thực hiện những phép tính số học, so sánh, Timer, Counter, PID, điều khiển tuần tự và cập nhật biến dữ liệu.
Thứ tự thực thi chương trình có vai trò quan trọng, đặc biệt khi nhiều lệnh cùng ghi vào một biến.
Giả sử:
Motor_Command := Start_Request;
Motor_Command := NOT Fault;
Trong một lần gọi liên tiếp hai lệnh trên, phép gán thứ hai ghi đè kết quả phép gán thứ nhất. Khi kết thúc đoạn chương trình, Motor_Command phản ánh điều kiện NOT Fault, chứ không phản ánh cả hai điều kiện như mong muốn.
Vì vậy, khi phân tích lỗi PLC cần xem xét thứ tự thực thi và những vị trí ghi dữ liệu, không chỉ kiểm tra từng biểu thức riêng lẻ.
2.3. Update Outputs – Cập nhật đầu ra
Ngõ ra PLC được sử dụng để điều khiển thiết bị chấp hành như relay trung gian, contactor, đèn báo và van điện từ.
Trong cơ chế Process Image, chương trình có thể ghi trạng thái mong muốn vào Output Image. Giá trị sau đó được đưa ra phần cứng tại thời điểm cập nhật thích hợp.
Ví dụ:
Conveyor_Output := Conveyor_Enable;Khi Conveyor_Output được đặt TRUE, hệ thống ghi giá trị tương ứng và cập nhật ngõ ra theo cơ chế của CPU và module.
Đối với S7-1200, tài liệu Siemens phân biệt truy cập Process Image và truy cập I/O vật lý trực tiếp. Khi một lệnh truy cập ngõ ra vật lý, cả Output Image và đầu ra vật lý có thể được cập nhật ngay; còn truy cập ngõ vào vật lý trực tiếp không tự cập nhật Input Image.(docs.tia.siemens.cloud)
Do đó, phát biểu “Output PLC chỉ thay đổi cuối chu kỳ quét” không đúng cho mọi PLC và mọi cơ chế truy cập.
2.4. System Services – Các tác vụ hệ thống
PLC còn thực hiện nhiều chức năng phục vụ hoạt động như truyền thông, chẩn đoán module, xử lý sự kiện và giám sát thời gian.
Những chức năng này không nhất thiết được thực thi như một bước riêng biệt ở cuối chu kỳ.
Ví dụ, một tác vụ ngắt có ưu tiên cao có thể tạm dừng chương trình chu kỳ trong lúc CPU đang thực thi logic.
Khi tác vụ ngắt kết thúc, CPU có thể tiếp tục chương trình tại vị trí đã bị gián đoạn, theo cơ chế lập lịch tương ứng.
2.5. Bảng tổng hợp các hoạt động trong chu kỳ
| Hoạt động | Dữ liệu liên quan | Vai trò |
|---|---|---|
| Cập nhật Input | Input Image | Thu thập tín hiệu |
| Thực thi logic | Program/Data Memory | Xử lý điều kiện |
| Cập nhật Output | Output Image và phần cứng | Điều khiển thiết bị |
| Truyền thông | Buffer và dữ liệu mạng | Trao đổi dữ liệu |
| Ngắt/sự kiện | Interrupt/Event Task | Xử lý tác vụ ưu tiên |
| Chẩn đoán | Diagnostic Data | Giám sát hệ thống |
3. Process Image trong PLC là gì?
3.1. Khái niệm Process Image
Process Image là vùng bộ nhớ lưu bản sao trạng thái của những tín hiệu đầu vào và đầu ra được cấu hình sử dụng cơ chế này.
Hai vùng thường được đề cập là:
Process Image Input (PII hoặc PIPI): Chứa dữ liệu ảnh của các tín hiệu đầu vào.
Process Image Output (PIQ hoặc PIPQ): Chứa dữ liệu ảnh của các tín hiệu đầu ra.
Cơ chế này giúp CPU thực thi chương trình trên những dữ liệu được quản lý theo trình tự cập nhật rõ ràng.
Tài liệu S7-1500 giải thích rằng Process Image cho phép chương trình chu kỳ truy cập một ảnh dữ liệu nhất quán: nếu trạng thái đầu vào vật lý thay đổi trong lúc chương trình đang chạy, ảnh đầu vào được giữ cho đến lần cập nhật tiếp theo của phân vùng liên quan. (overview)
3.2. Phân biệt Input vật lý và Input Image
Giả sử một cảm biến đang ở trạng thái OFF tại thời điểm CPU cập nhật Input Image.
Sau đó, cảm biến chuyển sang ON trong khi chương trình đang xử lý.
Trong cơ chế đọc Input Image thông thường, chương trình vẫn nhìn thấy trạng thái OFF cho đến lần cập nhật tiếp theo.
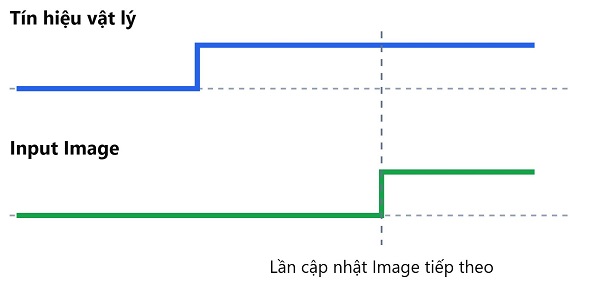
Đây là một trong những nguyên nhân khiến kỹ thuật viên thấy cảm biến đã tác động nhưng giá trị trong chương trình PLC chưa thay đổi tại thời điểm quan sát.
3.3. Process Image Output hoạt động như thế nào?
Khi chương trình ghi vào vùng Output Image, dữ liệu thể hiện trạng thái đầu ra mong muốn.
Giá trị này được chuyển đến đầu ra vật lý theo thời điểm cập nhật của hệ thống.
Nếu chương trình thay đổi cùng một Output nhiều lần trước khi Output Image được chuyển ra phần cứng, ngõ ra vật lý có thể chỉ nhận giá trị cuối cùng được cập nhật theo cơ chế đó.
Ví dụ:
Valve_Output := TRUE;
Valve_Output := FALSE;
Nếu hai lệnh thực hiện trong cùng một lần gọi chương trình, không có truy cập I/O trực tiếp và không có tác vụ khác can thiệp, Output Image cuối cùng là FALSE.
Do đó, không thể giả định van đã nhận một xung TRUE thực tế chỉ vì chương trình từng ghi TRUE trong một đoạn xử lý.
3.4. Process Image Partition – Phân vùng ảnh I/O
Ở các PLC hiện đại, Process Image có thể được chia thành nhiều phân vùng để đồng bộ dữ liệu với các tác vụ khác nhau.
Ví dụ, Siemens S7-1500 hỗ trợ tối đa 32 phân vùng Process Image. Phân vùng PIP 0 được cập nhật tự động cho chương trình chu kỳ, còn các phân vùng khác có thể được gán cho các Organization Block thích hợp. (overview)
Cơ chế này giúp tổ chức cập nhật I/O phù hợp với một số tác vụ định kỳ hoặc theo sự kiện, thay vì buộc toàn bộ dữ liệu I/O chỉ cập nhật cùng chu kỳ chương trình chính.
3.5. Khi nào không nên phụ thuộc hoàn toàn vào Process Image?
Không nên chỉ dựa vào dữ liệu Input Image tuần hoàn cho những sự kiện ngắn hơn khả năng lấy mẫu hoặc yêu cầu định vị tốc độ cao.
Các giải pháp có thể cần xem xét gồm Hardware Interrupt, High-Speed Counter, Pulse Catch và cập nhật I/O chuyên dụng.
Lựa chọn phương pháp phải dựa trên đặc điểm tín hiệu, độ trễ cho phép và khả năng phần cứng.
Internal Link Bài 08: Bộ nhớ PLC (Memory)
4. Scan Time PLC là gì? Công thức tính thời gian quét
4.1. Khái niệm Scan Time
Scan Time là thời gian CPU hoàn thành một chu kỳ quét theo cơ chế được định nghĩa bởi bộ điều khiển.
Thông số này thường được sử dụng để đánh giá khối lượng xử lý chương trình tuần hoàn và khả năng đáp ứng các giới hạn thời gian.
Một CPU có chương trình đơn giản có thể đạt Scan Time ngắn, trong khi CPU cùng loại với chương trình phức tạp và nhiều tác vụ ngắt có thể có Scan Time lớn hơn.
Cần phân biệt thời gian thực thi chương trình người dùng với thời gian của toàn bộ chu kỳ, vì hai giá trị này có thể khác nhau.
4.2. Công thức phân tích thời gian quét
Trong mô hình xử lý tuần tự đơn giản, có thể sử dụng:
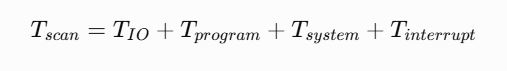
Trong đó:
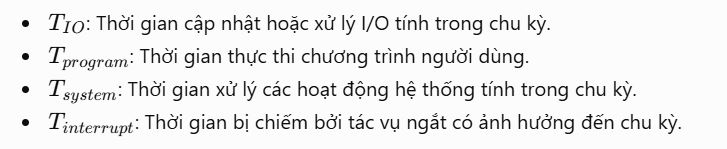
Đây là mô hình phân tích, không phải công thức chung được tất cả PLC sử dụng. Cần tránh tính trùng những tác vụ có thể xử lý song song hoặc đã được đưa vào số liệu khác.
4.3. Ví dụ tính Scan Time
Giả sử CPU thực hiện một chu kỳ với các thời gian đo giả định:
| Thành phần | Thời gian |
|---|---|
| Cập nhật I/O | 0,6 ms |
| Chương trình điều khiển | 3,4 ms |
| Tác vụ hệ thống tính trong chu kỳ | 0,5 ms |
| Ngắt ưu tiên cao | 1,0 ms |
| Tổng thời gian | 5,5 ms |
Khi đó:
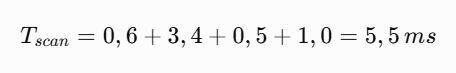
Tần suất chu kỳ tương đương:
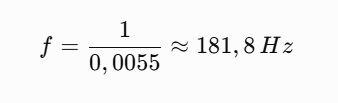
Kết quả này không có nghĩa mọi tín hiệu được xử lý với tần số lấy mẫu đúng 181,8 Hz hoặc mọi thiết bị đều có thời gian đáp ứng 5,5 ms.
Tần suất và thời gian đáp ứng còn phụ thuộc cơ chế cập nhật của từng tín hiệu.
4.4. Current Scan Time, Minimum và Maximum Scan Time
Khi giám sát PLC, kỹ sư có thể gặp các thông số:
| Thông số | Ý nghĩa |
|---|---|
| Current Scan Time | Thời gian chu kỳ hiện tại hoặc gần nhất theo công cụ |
| Minimum Scan Time | Giá trị thời gian quét nhỏ nhất đã ghi nhận |
| Maximum Scan Time | Giá trị thời gian quét lớn nhất đã ghi nhận |
| Average Scan Time | Thời gian quét trung bình, nếu hỗ trợ |
| Configured Minimum Cycle Time | Giới hạn chu kỳ tối thiểu được cấu hình |
| Configured Maximum Cycle Time | Giới hạn giám sát chu kỳ tối đa |
Cần phân biệt Maximum Scan Time đã đo với Maximum Cycle Time được cấu hình. Một giá trị là kết quả quan sát, giá trị còn lại có thể là ngưỡng giám sát khiến PLC phát lỗi nếu vượt quá.
Siemens cho phép cấu hình chu kỳ tối thiểu và tối đa trên các nền tảng hỗ trợ. Khi chương trình hoàn thành trước thời gian tối thiểu đã đặt, CPU có thể duy trì chu kỳ cho đến khi đạt mốc đó. (STEP 7)
4.5. Vì sao Scan Time không cố định?
Trong vận hành thực tế, thời gian quét có thể thay đổi do:
-
Những nhánh chương trình có điều kiện khác nhau được thực thi.
-
Các thuật toán có vòng lặp xử lý số lần khác nhau.
-
Tác vụ ngắt phát sinh không đều.
-
Truyền thông và chẩn đoán sử dụng tài nguyên CPU.
-
Các khối xử lý dữ liệu có khối lượng công việc thay đổi.
-
Những tác vụ ưu tiên cao làm gián đoạn chương trình chu kỳ.
Ví dụ, khi dây chuyền chạy bình thường, chương trình có thể không cần xử lý nhiều thuật toán lỗi. Khi xuất hiện một sự kiện, các khối chẩn đoán hoặc phục hồi trạng thái được thực thi, làm thay đổi thời gian xử lý.
4.6. Scan Time có phải càng nhỏ càng tốt?
Không hoàn toàn.
Scan Time nhỏ thường có lợi khi ứng dụng cần cập nhật nhanh, nhưng mục tiêu thiết kế quan trọng hơn là đáp ứng deadline điều khiển với độ ổn định và tài nguyên dự phòng phù hợp.
Một hệ thống giám sát nhiệt độ biến đổi chậm không nhất thiết cần chương trình điều khiển chạy với chu kỳ cực ngắn.
Ngược lại, một máy phân loại sản phẩm tốc độ cao có thể cần cơ chế cập nhật I/O hoặc chức năng phần cứng nhanh hơn chương trình chính.
Vì vậy, lựa chọn Scan Time cần dựa trên yêu cầu quá trình thay vì cố giảm thời gian quét bằng mọi cách.
5. PLC Response Time – Thời gian đáp ứng thực tế
5.1. Response Time là gì?
Response Time là khoảng thời gian từ khi sự kiện vật lý xảy ra đến khi hệ thống tạo ra phản ứng tương ứng.
Ví dụ, một cảm biến quang phát hiện sản phẩm, PLC xử lý tín hiệu và kích hoạt van điện từ.
Khoảng thời gian từ lúc cảm biến nhận sản phẩm đến khi van bắt đầu tác động theo tiêu chí đo là thời gian đáp ứng của chuỗi điều khiển.
Đây là đại lượng có ý nghĩa trực tiếp trong thiết kế máy công nghiệp.
5.2. Công thức phân tích Response Time
Một mô hình tổng quát:
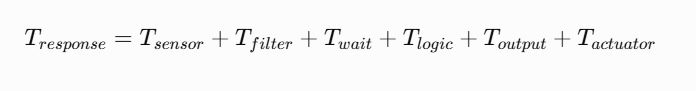
Trong đó:
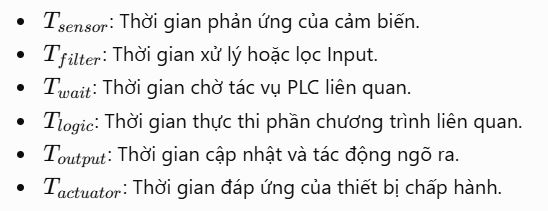
Nếu có Remote I/O hoặc truyền thông, cần bổ sung các thành phần độ trễ và chu kỳ mạng phù hợp, tránh tính trùng với thời gian đã đo.
5.3. Ví dụ tính Response Time
Giả sử hệ thống có:
| Thành phần | Thời gian giả định |
|---|---|
| Cảm biến | 0,5 ms |
| Bộ lọc Input | 1,0 ms |
| Chờ chương trình xử lý | 4,0 ms |
| Thực thi logic liên quan | 0,4 ms |
| Cập nhật Output | 4,0 ms |
| Van điện từ bắt đầu đáp ứng | 8,0 ms |
| Tổng | 17,9 ms |
Khi đó:
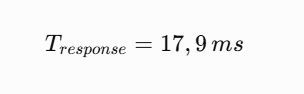
Dù PLC có Scan Time khoảng 5 ms, thời gian đáp ứng của hệ thống trong ví dụ vẫn lớn hơn do đặc tính toàn bộ chuỗi thiết bị.
5.4. Best Case và Worst Case Response Time
Thời gian đáp ứng có thể khác nhau tùy thời điểm tín hiệu xuất hiện.
Best Case: Tín hiệu được cập nhật ngay trước khi chương trình cần xử lý, và kết quả đầu ra được chuyển đến phần cứng trong thời gian ngắn.
Worst Case: Tín hiệu xuất hiện ngay sau lần lấy mẫu, phải chờ đến lần lấy mẫu tiếp theo rồi tiếp tục chịu độ trễ thực thi và cập nhật đầu ra.
Trong một mô hình PLC tuần hoàn đơn giản có thời gian quét gần như cố định \(T\), tín hiệu Input được lấy mẫu mỗi chu kỳ và Output cập nhật ở ranh giới chu kỳ, thành phần trễ do cơ chế lấy mẫu và cập nhật có thể nằm xấp xỉ từ một đến hai chu kỳ tùy pha xuất hiện và thời điểm thực thi chương trình.
Không nên xem đó là quy tắc chính xác cho mọi PLC. Với các hệ có cập nhật I/O trực tiếp, phân vùng Process Image, nhiều tác vụ hoặc mạng phân tán, phải xây dựng mô hình thời gian riêng.
5.5. Thời gian quét ảnh hưởng đến sai số vị trí như thế nào?
Giả sử băng tải chuyển động với tốc độ:
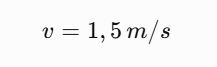
Nếu một tín hiệu điều khiển bị trễ 10 ms:
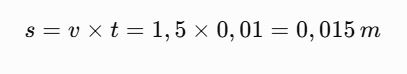
Tương đương 15 mm.
Bảng tính tương tác – Quãng đường di chuyển trong thời gian trễ
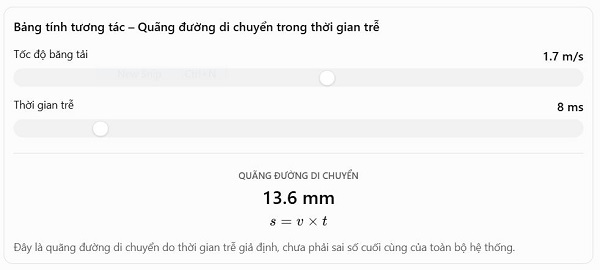
Đây là quãng đường di chuyển do thời gian trễ giả định, chưa phải sai số cuối cùng của toàn bộ hệ thống.
Với máy cắt theo chiều dài hoặc băng tải phân loại sản phẩm, độ trễ thay đổi có thể dẫn đến sai lệch vị trí nếu thuật toán không có cơ chế đồng bộ hoặc bù phù hợp.
Đối với những ứng dụng yêu cầu độ chính xác cao, nên xem xét Encoder, High-Speed Counter, Hardware Compare hoặc Motion Control.
6. Jitter trong PLC và ảnh hưởng đến điều khiển thời gian thực
6.1. Jitter là gì?
Jitter là sự biến thiên thời điểm thực thi hoặc khoảng thời gian giữa các lần cập nhật so với lịch mong muốn.
Ví dụ, một tác vụ được thiết kế chạy định kỳ 10 ms nhưng khoảng cách thực tế giữa các lần xử lý không hoàn toàn bằng nhau.
| Lần xử lý | Khoảng thời gian đo |
|---|---|
| 1 | 10,0 ms |
| 2 | 10,4 ms |
| 3 | 9,7 ms |
| 4 | 10,2 ms |
| 5 | 9,7 ms |
Giá trị trung bình là 10 ms, nhưng thời gian thực thi không hoàn toàn đều.
6.2. Phân biệt Scan Time Variation và Scheduling Jitter
Scan Time Variation là sự thay đổi thời gian hoàn thành chu kỳ quét.
Scheduling Jitter là độ lệch hoặc dao động về thời điểm một tác vụ thực tế được bắt đầu so với lịch dự kiến.
Hai hiện tượng có liên quan nhưng không hoàn toàn giống nhau.
Một tác vụ có thể được kích hoạt gần đúng chu kỳ 10 ms, trong khi thời gian thực thi bên trong tác vụ thay đổi theo dữ liệu.
Ngược lại, thời gian thực thi của tác vụ có thể khá ổn định nhưng thời điểm bắt đầu bị trễ do tác vụ ưu tiên cao.
6.3. Jitter ảnh hưởng đến PID như thế nào?
Trong bộ điều khiển PID số, chu kỳ lấy mẫu ảnh hưởng đến cách tính thành phần tích phân và vi phân.
Nếu sử dụng mô hình tích phân rời rạc:
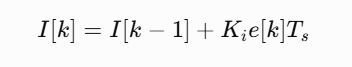
Trong đó (Ts) là khoảng thời gian lấy mẫu.
Nếu thuật toán giả định (Ts=10ms) nhưng thời gian thực tế thay đổi đáng kể, kết quả điều khiển có thể khác so với mô hình thiết kế.
Với những bộ PID có hỗ trợ thời gian lấy mẫu thực tế hoặc cơ chế lập lịch phù hợp, ảnh hưởng của Jitter có thể được xử lý tốt hơn.
Do đó, khi triển khai PID nên kiểm tra khuyến nghị của nhà sản xuất về chu kỳ gọi khối chức năng.
Internal Link Bài 13: PID Control trong PLC
6.4. Jitter ảnh hưởng đến Motion Control
Trong các ứng dụng điều khiển chuyển động, sự thay đổi thời điểm cập nhật có thể ảnh hưởng đến độ chính xác đồng bộ.
Ví dụ, một cơ cấu chạy ở tốc độ 2 m/s. Nếu thời điểm phát lệnh bị thay đổi 1 ms, quãng đường tương ứng là:
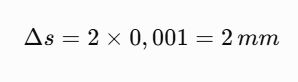
Đây là quãng đường ứng với độ lệch thời gian, không phải khẳng định hệ thống Motion Control thực tế có sai số 2 mm.
Các hệ Motion Control chuyên dụng thường sử dụng cơ chế đồng bộ và lịch cập nhật xác định để giảm ảnh hưởng của độ trễ biến thiên.
7. Vì sao PLC bỏ sót xung cảm biến? Phân tích theo chu kỳ quét
7.1. Hiện tượng PLC không nhận xung ngắn
Trong một dây chuyền sản xuất, cảm biến quang có thể tạo xung khi sản phẩm đi qua.
Nếu tốc độ sản phẩm cao hoặc kích thước vùng phát hiện nhỏ, thời gian tồn tại của tín hiệu có thể rất ngắn.
Giả sử cảm biến tạo xung ON trong 2 ms, trong khi chương trình PLC sử dụng dữ liệu Input được cập nhật mỗi 10 ms.
Nếu xung xuất hiện và kết thúc giữa hai thời điểm cập nhật, CPU có thể không nhận thấy trạng thái ON.
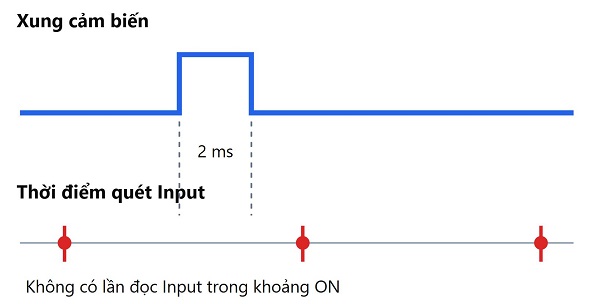
Đây là một trong những lỗi thường gặp khi sử dụng DI thông thường để đếm sản phẩm tốc độ cao.
7.2. Điều kiện phát hiện xung theo nguyên lý lấy mẫu
Giả sử Input được lấy mẫu đều với khoảng cách (Ts), tín hiệu đã qua lọc và trạng thái ON có độ rộng (Tp).
Nếu:
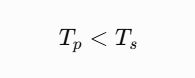
thì tồn tại những vị trí pha mà toàn bộ xung nằm giữa hai lần lấy mẫu, dẫn đến khả năng không phát hiện được.
Trong mô hình lấy mẫu lý tưởng, để bảo đảm có ít nhất một mẫu rơi vào khoảng ON bất kể pha, độ rộng xung cần đạt ít nhất khoảng một chu kỳ lấy mẫu, với việc xử lý các trường hợp bằng đúng ranh giới theo giả định của hệ thống.
Tuy nhiên, đây chỉ là điều kiện của cơ chế lấy mẫu. Tín hiệu thực tế còn phải đáp ứng yêu cầu độ rộng tối thiểu, bộ lọc điện, mức điện áp và thông số đầu vào của module.
Vì vậy, điều kiện phát hiện xung không thể xác định chỉ từ Scan Time.
7.3. Input Filter có thể làm mất xung như thế nào?
Input Filter được sử dụng để hạn chế nhiễu và những thay đổi trạng thái không mong muốn.
Nếu bộ lọc yêu cầu tín hiệu duy trì trạng thái đủ lâu trước khi chấp nhận thay đổi, xung có độ rộng quá ngắn có thể bị loại bỏ.
Ví dụ, cảm biến tạo xung 1 ms nhưng bộ lọc Input được cấu hình 3 ms. Xung có thể không được đưa đến cơ chế nhận biết logic.
Đối với PLC Siemens S7-1200, tài liệu Pulse Catch lưu ý rằng chức năng bắt xung hoạt động sau bộ lọc Input. Nếu bộ lọc loại bỏ xung trước đó, Pulse Catch cũng không thể khôi phục tín hiệu. (docs.tia.siemens.cloud)
7.4. Pulse Catch – Chức năng chốt xung
Pulse Catch là cơ chế ghi nhớ một biến đổi tín hiệu ngắn để CPU có thể nhận biết ở lần cập nhật Input tiếp theo.
Ví dụ, khi cảm biến phát xung ON ngắn, phần cứng có thể chốt sự kiện và giữ trạng thái cho đến lần đọc phù hợp.
Điều này giúp hạn chế mất xung khi tín hiệu ngắn hơn chu kỳ quét.
Tuy nhiên, Pulse Catch không nhất thiết ghi nhận được số lượng tất cả các xung xuất hiện trong một chu kỳ.
Trên S7-1200, Siemens lưu ý rằng nếu nhiều xung xuất hiện trong cùng một chu kỳ lấy mẫu, chức năng Pulse Catch có thể chỉ cung cấp thông tin về xung đầu tiên theo cơ chế được mô tả. (docs.tia.siemens.cloud)
7.5. High-Speed Counter – Giải pháp đếm xung liên tục
Nếu yêu cầu là đếm chính xác nhiều xung tốc độ cao, High-Speed Counter thường phù hợp hơn Pulse Catch.
HSC sử dụng cơ chế đếm phần cứng hoặc tài nguyên xử lý chuyên dụng để ghi nhận xung mà không cần chương trình chính đọc từng lần thay đổi trạng thái.
Ví dụ, encoder phát xung ở tần số 20 kHz, tương đương 20.000 xung mỗi giây.
Trong một khoảng 10 ms, số xung lý thuyết:
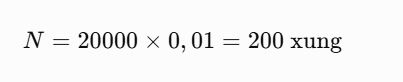
Nếu chỉ sử dụng việc kiểm tra trạng thái ON/OFF trong chương trình quét 10 ms, không thể suy ra chính xác 200 xung đã xảy ra.
Một HSC được cấu hình và lựa chọn đúng thông số có thể đếm những xung đó rồi cung cấp giá trị đếm cho chương trình.
Internal Link Bài 12: High Speed Counter PLC
7.6. Khi nào sử dụng Interrupt?
Interrupt thích hợp khi chương trình cần được kích hoạt bởi một sự kiện và thực hiện xử lý liên quan.
Ví dụ, một cạnh tín hiệu từ cảm biến có thể yêu cầu ghi nhận thời điểm xuất hiện hoặc thay đổi trạng thái điều khiển.
Tuy nhiên, nếu số lượng xung rất lớn, việc gọi chương trình ngắt cho từng xung có thể tạo tải CPU đáng kể.
Trong trường hợp đó, HSC thường là lựa chọn phù hợp hơn để thực hiện chức năng đếm.
Internal Link Bài 11: Interrupt trong PLC
8. Chu kỳ quét PLC và tác vụ ngắt – Interrupt Task
8.1. Tác vụ ngắt ảnh hưởng Scan Time như thế nào?
Trong những hệ PLC cho phép tác vụ ưu tiên cao ngắt chương trình tuần hoàn, thời gian thực thi của chương trình chính có thể bị kéo dài.
Ví dụ, chương trình chính cần 4 ms xử lý. Trong chu kỳ, một tác vụ ngắt được kích hoạt và sử dụng 1,5 ms.
Thời gian thực tế để chương trình chính hoàn thành có thể tăng lên khoảng 5,5 ms, chưa tính các overhead khác.
Tuy nhiên, việc phân tích phụ thuộc cách CPU lập lịch và phạm vi đo Scan Time của nền tảng.
8.2. Cyclic Interrupt – Ngắt định kỳ
Cyclic Interrupt được sử dụng để thực thi một khối chương trình theo lịch thời gian đã cấu hình.
Ví dụ, một khối điều khiển PID cần chạy với chu kỳ 20 ms.
Thay vì phụ thuộc thời gian quét có thể thay đổi của chương trình chính, bộ điều khiển có thể sử dụng tác vụ định kỳ phù hợp.
Trong Siemens S7-1500, Process Image Partition có thể được gán cho các OB liên quan để cập nhật I/O theo tác vụ. (STEP 7)
8.3. Hardware Interrupt – Ngắt phần cứng
Hardware Interrupt được sử dụng khi một sự kiện phần cứng phù hợp xuất hiện, chẳng hạn một thay đổi tín hiệu được cấu hình làm nguồn sự kiện.
Quá trình xử lý cần xem xét:
-
Khả năng phát hiện sự kiện.
-
Thời gian lọc đầu vào.
-
Độ trễ kích hoạt.
-
Mức ưu tiên của tác vụ.
-
Thời gian thực thi chương trình xử lý.
-
Khả năng tiếp nhận các sự kiện liên tiếp.
Không nên sử dụng ngắt như giải pháp thay thế mặc định cho mọi chức năng điều khiển thông thường.
8.4. Ví dụ phân bố tải CPU bởi tác vụ định kỳ
Giả sử có ba tác vụ:
| Tác vụ | Chu kỳ | Thời gian thực thi |
|---|---|---|
| Motion | 5 ms | 1,0 ms |
| PID | 20 ms | 2,0 ms |
| Giám sát | 100 ms | 4,0 ms |
Mức sử dụng CPU lý thuyết:
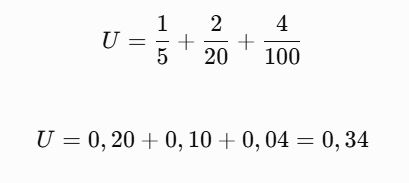
Tương đương 34% thời gian xử lý cho ba tác vụ giả định, chưa bao gồm hoạt động hệ thống, ngắt khác và truyền thông.
Đây là phương pháp ước tính tải xử lý, không phải điều kiện đủ để bảo đảm mọi tác vụ đáp ứng deadline.
8.5. Tại sao cần thiết kế mức ưu tiên tác vụ?
Nếu nhiều tác vụ cùng yêu cầu CPU trong một thời điểm, bộ điều khiển phải quyết định tác vụ nào được xử lý trước.
Những tác vụ yêu cầu thời gian ổn định thường cần được cấu hình ưu tiên phù hợp, nhưng tăng mức ưu tiên quá nhiều có thể làm giảm khả năng thực thi chương trình khác.
Vì vậy, cần tổ chức tài nguyên CPU dựa trên tần suất kích hoạt, thời gian thực thi cực đại và mức độ quan trọng của từng nhiệm vụ.
9. Sự khác biệt về Scan Cycle giữa Siemens, Mitsubishi và Rockwell
9.1. Scan Cycle trên Siemens S7-1200
Trong chương trình chu kỳ có cơ chế cập nhật I/O mặc định, S7-1200 thực hiện việc chuyển Output Image ra phần cứng, đọc Input vào Process Image rồi xử lý chương trình người dùng.
CPU cũng thực hiện chẩn đoán, truyền thông và có thể tạm ngắt chương trình để xử lý sự kiện ưu tiên cao. (docs.tia.siemens.cloud)
Người lập trình cần phân biệt truy cập I/O thông qua Process Image với truy cập ngoại vi trực tiếp.
9.2. Scan Cycle trên Siemens S7-1500
S7-1500 sử dụng chương trình chu kỳ và các Organization Block theo sự kiện.
Ngoài Process Image Partition 0, hệ thống hỗ trợ tổ chức những phân vùng ảnh I/O khác để đồng bộ với chương trình liên quan.
Nhờ đó, một số tác vụ định kỳ có thể xử lý dữ liệu I/O tại những thời điểm khác với chương trình chu kỳ chính. (overview)
9.3. Scan Cycle trên Mitsubishi MELSEC
Các dòng PLC Mitsubishi MELSEC có cơ chế xử lý chương trình và cập nhật I/O được quy định theo dòng CPU, chế độ và cấu hình.
Ở những dòng có chương trình tuần hoàn, CPU thực thi các phần chương trình theo cơ chế quét. Một số chức năng như ngắt, chương trình thực thi cố định chu kỳ và cập nhật I/O trực tiếp có thể được hỗ trợ tùy nền tảng.
Không nên sử dụng nguyên tắc chi tiết của một dòng FX để suy ra cho toàn bộ các dòng MELSEC khác.
Khi lập trình, kỹ sư cần tra cứu manual về Scan Execution, I/O Refresh, Interrupt Program và những giới hạn thời gian của model cụ thể.
9.4. Cơ chế Task trên Rockwell Logix 5000
Rockwell Logix 5000 tổ chức chương trình bằng Task, Program và Routine.
Các dạng tác vụ phổ biến gồm Continuous Task, Periodic Task và Event Task.
Một điểm khác biệt quan trọng là nhiều dữ liệu I/O của hệ Logix được cập nhật bất đồng bộ với quá trình thực thi logic.
Vì vậy, không thể mặc định mọi Input Tag đều giữ nguyên trong toàn bộ lần quét chương trình.
Trong những ứng dụng cần ảnh dữ liệu nhất quán, kỹ sư có thể cần sử dụng phương pháp sao chép hoặc đồng bộ dữ liệu phù hợp.
9.5. Bảng so sánh khái quát
| Tiêu chí | Siemens S7 | Mitsubishi MELSEC | Rockwell Logix |
|---|---|---|---|
| Chương trình tuần hoàn | Program Cycle OB | Scan Execution tùy dòng | Continuous/Periodic Task |
| Chương trình định kỳ | Cyclic Interrupt OB | Fixed Scan/Periodic tùy dòng | Periodic Task |
| Xử lý sự kiện | Interrupt OB | Interrupt Program | Event Task |
| Cập nhật I/O | Process Image/Direct Access | Refresh/Direct tùy dòng | Có cập nhật I/O bất đồng bộ |
| Quản lý thời gian | Cycle Monitoring | Scan Monitoring tùy CPU | Task Timing/Watchdog |
| Công cụ lập trình | TIA Portal | GX Works | Studio 5000 |
Bảng trên chỉ so sánh kiến trúc ở mức khái niệm. Thời gian xử lý và cơ chế thực thi thực tế phải được xác nhận theo CPU, firmware và manual tương ứng.
10. Case Study: Phân tích Scan Cycle trong hệ thống băng tải phân loại sản phẩm
10.1. Mô tả bài toán
Xét một hệ thống băng tải phân loại sản phẩm sử dụng PLC, cảm biến quang, Encoder, biến tần và xy lanh khí nén.
Yêu cầu điều khiển là phát hiện sản phẩm, xác định vị trí và kích hoạt cơ cấu gạt khi sản phẩm đến đúng điểm phân loại.
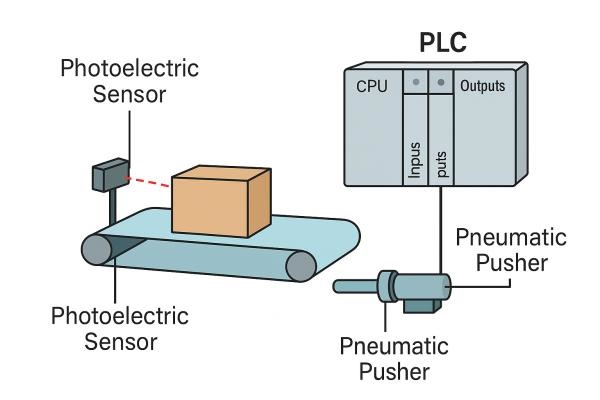
Các thông số giả định:
| Thông số | Giá trị |
|---|---|
| Tốc độ băng tải | 1,2 m/s |
| Scan Time danh định | 8 ms |
| Khoảng cách cảm biến đến vị trí gạt | 600 mm |
| Chiều dài vùng phát hiện | 12 mm |
| Sai số vị trí mong muốn | ±3 mm |
10.2. Thời gian sản phẩm nằm trong vùng cảm biến
Giả sử sản phẩm đi qua vùng phát hiện với chiều dài hữu hiệu 12 mm.
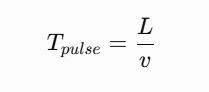
Trong đó:
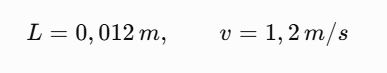
Suy ra:
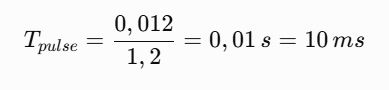
Thời gian ON lý tưởng của cảm biến là 10 ms.
Vì Scan Time danh định 8 ms, xung có thể được nhận trong mô hình lấy mẫu lý tưởng đều đặn. Nhưng điều này chưa bảo đảm chắc chắn hệ thống sẽ hoạt động chính xác trong mọi điều kiện.
Cần xem xét cả Scan Time cực đại, Input Filter, thời gian đáp ứng cảm biến và cơ chế cập nhật Input.
10.3. Độ dịch chuyển giữa hai lần quét
Ở tốc độ 1,2 m/s và thời gian quét 8 ms:
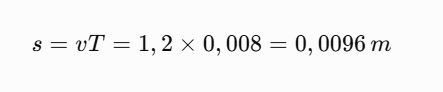
Tương đương:
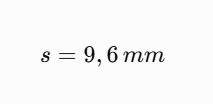
Nếu thuật toán chỉ phản ứng tại các thời điểm quét, riêng độ phân giải thời gian này có thể tạo mức biến thiên vị trí đáng kể so với dung sai yêu cầu ±3 mm.
Tuy nhiên, không nên đồng nhất 9,6 mm với sai số thực tế cuối cùng vì còn phụ thuộc cách định nghĩa vị trí chuẩn, phương pháp bù thời gian, đáp ứng cơ cấu và khả năng sử dụng dữ liệu vị trí chính xác hơn.
10.4. Xác định thời gian vận chuyển sản phẩm
Khoảng cách cảm biến đến vị trí gạt là 600 mm:
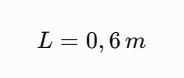
Với tốc độ băng tải 1,2 m/s:
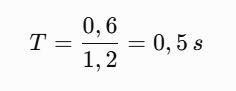
Thời gian di chuyển lý tưởng là 500 ms.
Nếu sử dụng Timer 500 ms để kích hoạt cơ cấu gạt, giải pháp này chỉ phù hợp khi tốc độ băng tải đủ ổn định và các độ trễ được tính toán, hiệu chỉnh.
Khi tốc độ thay đổi, thời gian 500 ms không còn tương ứng chính xác với quãng đường 600 mm.
10.5. Phương án sử dụng Encoder và HSC
Giả sử encoder được lắp phù hợp và hệ thống được hiệu chuẩn có độ phân giải 100 count/mm.
Quãng đường cần theo dõi là 600 mm, vì vậy:
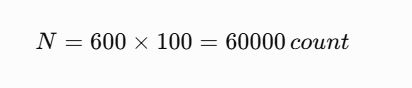
PLC có thể sử dụng HSC để xác định vị trí tương đối dựa trên số count tăng thêm.
Khi sản phẩm đến vùng cần gạt, chương trình hoặc phần cứng chuyên dụng kích hoạt cơ cấu chấp hành theo cơ chế thích hợp.
Cần tính đến khả năng trượt băng tải, sai số encoder, độ trễ Output và thời gian cơ khí của xy lanh.
10.6. Lựa chọn kiến trúc điều khiển
Đối với bài toán trên, có thể lựa chọn:
Phương án 1 – Timer và chương trình quét: Phù hợp khi tốc độ ổn định, dung sai rộng và hệ thống đã được hiệu chỉnh.
Phương án 2 – HSC kết hợp thuật toán vị trí: Phù hợp khi cần theo dõi quãng đường và tốc độ thay đổi.
Phương án 3 – Hardware Compare hoặc điều khiển chuyên dụng: Phù hợp khi yêu cầu thời điểm kích hoạt chính xác và độ trễ phần mềm phải được hạn chế.
Phương án cuối cùng cần được kiểm chứng bằng phép đo thực tế trên máy.
10.7. Bài học kỹ thuật từ Case Study
Case Study cho thấy Scan Time là thông số quan trọng nhưng không đủ để đánh giá chính xác một hệ thống tốc độ cao.
Độ chính xác thực tế còn phụ thuộc cảm biến, cách nhận sự kiện, thuật toán theo dõi vị trí, tốc độ băng tải và đáp ứng của thiết bị chấp hành.
Việc lựa chọn đúng kiến trúc điều khiển thường quan trọng hơn cố gắng giảm Scan Time xuống mức thấp nhất.
11. Cách đo và giám sát Scan Time trong PLC
11.1. Kiểm tra thời gian quét bằng phần mềm
Nhiều môi trường lập trình PLC cung cấp chức năng chẩn đoán thời gian chu kỳ.
Kỹ sư có thể theo dõi Current Scan Time, Maximum Scan Time hoặc các thông số thực thi tác vụ được hỗ trợ.
Khi phân tích, cần quan sát trong nhiều chế độ vận hành:
-
Máy ở chế độ chờ.
-
Máy hoạt động bình thường.
-
Máy chạy tốc độ cao nhất.
-
Trạng thái nhiều cảm biến cùng tác động.
-
Khi giao tiếp HMI/SCADA với tải lớn.
-
Khi xuất hiện cảnh báo hoặc sự kiện ngắt.
Giá trị Scan Time lớn nhất trong một lần kiểm tra ngắn có thể chưa đại diện cho tình huống tải xấu nhất.
11.2. Đo thời gian thực thi một khối chương trình
Một số PLC hỗ trợ Trace, chức năng đo thời gian hoặc công cụ profiling.
Khi cần xác định một khối chương trình tiêu tốn bao nhiêu thời gian, kỹ sư có thể sử dụng các công cụ này nếu được nền tảng hỗ trợ.
Cần tránh sử dụng đồng hồ thời gian hệ thống với độ phân giải không phù hợp để đo các đoạn lệnh rất ngắn.
Đồng thời, công cụ đo và giám sát trực tuyến có thể tạo thêm tải xử lý, nên kết quả cần được diễn giải phù hợp.
11.3. Đo Response Time bằng thiết bị bên ngoài
Một phương pháp thực nghiệm là sử dụng thiết bị đo có khả năng ghi nhận tín hiệu vào và ra.
Ví dụ, có thể đưa một tín hiệu thử nghiệm đến Input PLC và đo thời điểm thay đổi của Output tương ứng bằng thiết bị thu thập dữ liệu hoặc oscilloscope phù hợp.
Khoảng thời gian giữa hai cạnh tín hiệu cho biết thời gian đáp ứng điện của chuỗi đang kiểm tra.
Nếu muốn đo phản ứng cơ khí, cần bổ sung cảm biến xác nhận cơ cấu đã chuyển động đến trạng thái mong muốn.
Khi thử nghiệm trên máy thật, phải sử dụng phương án kiểm tra an toàn, tránh phát lệnh làm thiết bị chuyển động nguy hiểm ngoài dự kiến.
11.4. Tại sao cần đo Worst Case?
Trong những ứng dụng có deadline, thời gian trung bình không phải thông số duy nhất cần quan tâm.
Giả sử hệ thống có Response Time trung bình 12 ms nhưng đôi khi tăng lên 35 ms khi xảy ra nhiều sự kiện đồng thời.
Nếu quá trình yêu cầu hoàn thành phản ứng trong 20 ms, hệ thống không đáp ứng yêu cầu tại những thời điểm có độ trễ cao.
Vì vậy, cần đo thời gian lớn nhất trong các tình huống vận hành được xác định, đồng thời bổ sung biên dự phòng thiết kế phù hợp.
12. Các lỗi liên quan đến PLC Scan Cycle và phương pháp xử lý
| Hiện tượng | Nguyên nhân có thể | Hướng kiểm tra |
|---|---|---|
| PLC bỏ sót xung cảm biến | Xung quá ngắn, Input Filter, thời gian lấy mẫu | Đo xung, kiểm tra bộ lọc và HSC |
| Output phản hồi chậm | Scan Time, cập nhật I/O, thời gian thiết bị | Đo toàn bộ Response Time |
| Scan Time tăng bất thường | Vòng lặp, ngắt, xử lý dữ liệu lớn | Chẩn đoán tác vụ, kiểm tra code |
| CPU chuyển STOP | Cycle Time vượt giới hạn hoặc lỗi khác | Diagnostic Buffer |
| PID dao động | Chu kỳ gọi không ổn định, tham số chưa phù hợp | Kiểm tra Task và PID Tuning |
| Đếm sản phẩm không chính xác | Mất xung, đếm cạnh sai, rung tín hiệu | HSC, Edge Detection, lọc |
| Truyền thông chập chờn | Tải CPU, cấu hình mạng, nhiễu hoặc thiết bị | Chẩn đoán mạng và tác vụ |
| Kết quả logic không nhất quán | Nhiều điểm ghi hoặc dữ liệu thay đổi bất đồng bộ | Rà soát chương trình và đồng bộ |
| Sai lệch vị trí khi tăng tốc độ | Độ trễ biến thiên, Timer cố định | Encoder, HSC, Motion Control |
12.1. CPU vượt Maximum Cycle Time
Khi chu kỳ vượt giới hạn cấu hình, một số bộ điều khiển có thể tạo Time Error.
Nguyên nhân thường nằm ở sự tăng đột biến thời gian xử lý hoặc việc tác vụ ưu tiên cao chiếm nhiều tài nguyên.
Kỹ sư cần kiểm tra Diagnostic Buffer và xác định tác vụ liên quan.
Không nên chỉ tăng Maximum Cycle Time mà không đánh giá nguyên nhân và yêu cầu công nghệ.
12.2. Chương trình chạy sai do nhiều lần ghi Output
Nếu cùng một Output được ghi ở nhiều vị trí trong chương trình, kết quả có thể phụ thuộc thứ tự thực thi.
Ví dụ, một khối yêu cầu chạy băng tải, trong khi khối khác ghi trạng thái dừng tại phần sau của chu kỳ.
Để khắc phục, nên thiết kế quy tắc quản lý trạng thái và tập trung quyết định cuối cùng của Output ở vị trí rõ ràng.
12.3. Lỗi do dữ liệu I/O cập nhật không đồng bộ
Trong những hệ thống có dữ liệu I/O được cập nhật bất đồng bộ, các biến có thể thay đổi trong lúc chương trình đang xử lý.
Nếu thuật toán cần một tập dữ liệu nhất quán, nên sử dụng cơ chế sao chép hoặc đồng bộ dữ liệu thích hợp.
Ví dụ, với một nhóm dữ liệu vị trí và trạng thái được lấy từ cùng thiết bị, cần kiểm tra khả năng đọc dữ liệu đồng nhất theo cơ chế truyền thông hoặc module.
12.4. Lỗi do Task Overload
Nếu tổng nhu cầu xử lý quá lớn, những tác vụ ưu tiên thấp có thể bị trì hoãn hoặc một số tác vụ không đáp ứng deadline.
Giải pháp gồm giảm khối lượng xử lý, tối ưu thuật toán, điều chỉnh chu kỳ tác vụ và phân bổ mức ưu tiên hợp lý.
Internal Link Bài 18: Tối ưu Scan Time PLC
13. Các nguyên tắc thiết kế chương trình PLC để kiểm soát thời gian quét
13.1. Phân chia chương trình theo chức năng
Không nên đặt toàn bộ logic của một dây chuyền lớn trong một khối chương trình khó kiểm soát.
Nên chia theo các nhóm chức năng như quản lý chế độ vận hành, điều khiển động cơ, xử lý cảm biến, điều khiển xy lanh, quản lý cảnh báo, thống kê dữ liệu và truyền thông.
Cấu trúc này giúp xác định chức năng nào thực sự cần chu kỳ nhanh và chức năng nào có thể xử lý với tần suất thấp hơn.
13.2. Sử dụng tác vụ định kỳ khi cần
Các thuật toán yêu cầu chu kỳ lấy mẫu ổn định nên được bố trí vào tác vụ định kỳ phù hợp nếu PLC hỗ trợ.
Đặc biệt, với PID và Motion Control, cần tham khảo chu kỳ gọi khối chức năng do nhà sản xuất quy định.
13.3. Tránh vòng lặp không kiểm soát
Các vòng lặp trong Structured Text có thể khiến CPU thực hiện lượng công việc lớn trong cùng một lần quét.
Ví dụ:
FOR Index := 1 TO 1000 DO
    Total := Total + Values[Index];
END_FOR;
Đoạn chương trình trên thực hiện nhiều phép toán trong một lần gọi.
Khi số phần tử tăng lớn hoặc phép tính phức tạp, thời gian thực thi có thể ảnh hưởng đến Scan Time.
Tùy ứng dụng, có thể phân chia khối lượng xử lý thành nhiều chu kỳ hoặc chuyển sang tác vụ phù hợp.
13.4. Kiểm soát dữ liệu dùng chung
Khi nhiều tác vụ truy cập cùng biến, cần thiết kế quy tắc ghi và đọc rõ ràng.
Một phương án thường dùng là chỉ cho phép một khối chịu trách nhiệm cập nhật dữ liệu chính, các khối khác đọc từ bản sao được đồng bộ tại thời điểm thích hợp.
Điều này giúp giảm nguy cơ dữ liệu bị ghi đè hoặc thay đổi không nhất quán.
13.5. Thiết kế đầu ra theo trạng thái máy
State Machine là phương pháp hữu ích để tổ chức chương trình điều khiển tuần tự.
Mỗi trạng thái được định nghĩa rõ điều kiện vào, điều kiện chuyển bước và những lệnh điều khiển tương ứng.
Ví dụ:
CASE Machine_State OF
    0: // IDLE
        Conveyor_Run := FALSE;

    10: // RUNNING
        Conveyor_Run := Run_Permitted;

    90: // FAULT
        Conveyor_Run := FALSE;

ELSE
    Conveyor_Run := FALSE;
END_CASE;
Đây là đoạn minh họa cách tổ chức ngõ ra theo trạng thái; logic chuyển bước và các liên động phải được xây dựng riêng.
13.6. Đánh giá hiệu năng bằng đo đạc thực tế
Sau khi tối ưu chương trình, cần kiểm tra các giá trị:
-
Scan Time trung bình và cực đại.
-
Thời gian thực thi tác vụ quan trọng.
-
Jitter của tác vụ định kỳ.
-
Thời gian đáp ứng Input → Output.
-
Tải truyền thông.
-
Số lượng và tần suất sự kiện ngắt.
-
Độ chính xác thao tác của cơ cấu thực tế.
Kết quả đo trong điều kiện có tải và tình huống xấu nhất thường có giá trị hơn việc chỉ dựa vào thông số lý thuyết của CPU.
14. Checklist kiểm tra PLC Scan Cycle trong hệ thống công nghiệp
Checklist kỹ thuật PLC Scan Cycle
0/12
Internal Link Bài 20: Checklist triển khai PLC
15. Câu hỏi thường gặp về chu kỳ quét PLC
15.1. Chu kỳ quét PLC là gì?
Chu kỳ quét PLC là quá trình bộ điều khiển thực hiện các hoạt động điều khiển tuần hoàn, bao gồm xử lý chương trình và cập nhật dữ liệu I/O theo cơ chế của nền tảng.
15.2. Scan Time PLC là gì?
Scan Time là thời gian hoàn thành một chu kỳ quét theo cách định nghĩa và đo lường của bộ điều khiển.
15.3. Scan Time PLC bao nhiêu là tốt?
Không có một giá trị cố định phù hợp cho mọi hệ thống. Scan Time cần đáp ứng yêu cầu thời gian của công nghệ, đồng thời bảo đảm tài nguyên xử lý và độ ổn định vận hành.
15.4. PLC có đọc Input liên tục không?
Tùy kiến trúc và cấu hình. Những Input dùng Process Image có thể được cập nhật theo chu kỳ hoặc tác vụ; một số PLC còn hỗ trợ truy cập trực tiếp và xử lý sự kiện phần cứng.
15.5. Tại sao PLC không nhận xung cảm biến?
Nguyên nhân có thể do xung ngắn hơn khả năng lấy mẫu, Input Filter loại bỏ xung, cấu hình ngõ vào chưa đúng hoặc phần cứng không đáp ứng tốc độ tín hiệu.
15.6. Scan Time khác Response Time như thế nào?
Scan Time là thời gian hoàn thành chu kỳ quét. Response Time là thời gian từ sự kiện đầu vào đến phản ứng mong muốn của hệ thống.
15.7. Interrupt có làm tăng Scan Time không?
Tác vụ ngắt ưu tiên cao có thể làm kéo dài thời gian hoàn thành chương trình chu kỳ nếu nó chiếm tài nguyên CPU. Ảnh hưởng cụ thể phụ thuộc cơ chế lập lịch.
15.8. High-Speed Counter có phụ thuộc Scan Time không?
Chức năng đếm tốc độ cao bằng phần cứng thường có thể ghi nhận xung độc lập với việc chương trình chính kiểm tra từng cạnh. Tuy nhiên, thời điểm chương trình đọc giá trị đếm và phát lệnh điều khiển vẫn cần được đánh giá riêng.
15.9. PLC có thể thay đổi thời gian quét không?
Có thể trong phạm vi chức năng được hỗ trợ, chẳng hạn thay đổi cấu trúc chương trình, chu kỳ tác vụ hoặc cấu hình thời gian tối thiểu. Tuy nhiên, không phải PLC nào cũng cho phép đặt Scan Time cố định theo cùng cách.
15.10. Vì sao máy chạy chậm vẫn có thể bỏ sót tín hiệu?
Hiện tượng mất tín hiệu phụ thuộc độ rộng xung thực tế, thời gian lọc, chu kỳ cập nhật và cơ chế nhận sự kiện, không chỉ phụ thuộc tốc độ tổng thể của máy.
16. Kết luận
Chu kỳ quét PLC (PLC Scan Cycle) là một trong những nguyên lý quan trọng nhất cần nắm vững khi thiết kế, lập trình và bảo trì hệ thống điều khiển công nghiệp.
Thông qua cơ chế cập nhật dữ liệu Input/Output và thực thi chương trình, PLC có thể xử lý các yêu cầu điều khiển theo trình tự có tổ chức. Tuy nhiên, cách triển khai cụ thể không hoàn toàn giống nhau giữa các dòng bộ điều khiển.
Scan Time phản ánh thời gian hoàn thành chu kỳ quét, nhưng không đại diện đầy đủ cho thời gian đáp ứng của máy. Để đánh giá hệ thống chính xác, kỹ sư cần xem xét đồng thời Response Time, Jitter, thời gian cập nhật I/O, tác vụ ngắt, tín hiệu cảm biến và đặc tính thiết bị chấp hành.
Đối với những ứng dụng tốc độ cao, cơ chế Process Image thông thường có thể không phù hợp để nhận tất cả các xung ngắn. Khi đó, High-Speed Counter, Pulse Catch, Hardware Interrupt hoặc chức năng điều khiển chuyên dụng là những giải pháp cần được đánh giá.
Hiểu rõ nguyên lý chu kỳ quét giúp kỹ sư tránh những lỗi lập trình phổ biến, xây dựng hệ thống có thời gian đáp ứng phù hợp và nâng cao khả năng vận hành ổn định của máy móc.
17. Tài liệu kỹ thuật chính thức
Các nguồn đối chiếu kỹ thuật phục vụ bài viết:
Bài viết liên quan
High Speed Counter trong PLC là gì? Nguyên lý, chế độ đếm và ứng dụng Encoder trong tự động hóa
Interrupt trong PLC là gì? Nguyên lý xử lý ngắt và ứng dụng trong tự động hóa công nghiệp
Counter trong PLC là gì? Nguyên lý hoạt động, cấu trúc bộ đếm và ứng dụng thực tế
Timer trong PLC là gì? Nguyên lý hoạt động và cách lập trình bộ định thời trong tự động hóa